Статья объясняет, как проектируется контроллер с обратной связью в зависимости от того, что понимается под «близко» к заданной точке в конкретном процессе. Приводятся критерии качества, методы настройки (прямые вычисления, метод проб и ошибок) и рабочие характеристики цикла.
- Контроллер с обратной связью измеряет выход процесса и управляет входом, чтобы привести переменные к заданной величине, но инерционность процесса не позволяет делать это моментально.
- Требования к точности зависят от применения: при выпечке важно не превысить заданную температуру, а при прогреве автомобиля — достичь комфортной температуры как можно быстрее.
- Выбранный критерий качества определяет, как проектируется контроллер: для минимальных промахов нужна реактивность, для быстрого прогрева — агрессивная настройка.
- Прямые вычисления переводят наблюдаемые характеристики процесса в настройки контроллера, например метод Циглера–Николса даёт параметры ПИД-регулятора с коэффициентом затухания 1/4.
- Метод проб и ошибок включает построение математической модели, симуляцию цикла с помехами и итеративную подстройку параметров до устранения потерь в характеристиках.
- Помимо технической стороны, важны коммерческие детали: процесс под контролем, если каждый цикл приводит к достижению цели с учётом доходности.
- контроллер с обратной связью
- ПИД-регулятор
- метод Циглера–Николса
- коэффициент затухания 1/4
- время нарастания
- время установления значения
- интегрированные рабочие характеристики
Кому полезно: Инженерам АСУ ТП, занимающимся настройкой и проектированием контуров регулирования.
- Обучение ПИД-РЕГУЛЯТОР ТРМ 251 (ОВЕН) — ПОДКЛЮЧЕНИЕ К TRACE MODE
- Статья ПИД-регулятор: подробно простым языком
- Статья Обзор ПИД регулятора, пропорциональное, интегральное, дифференциальное регулирование. ПИД-регулятор
Первоисточник: controlengrussia.com
Выжимка составлена редакцией сайта с помощью ИИ по тексту статьи.
Контроллер с обратной связью измеряет выходные данные процесса, а затем управляет входными параметрами, если это требуется для того, чтобы привести переменные процесса к заданной величине. К сожалению, это проще сказать, чем сделать. Инерционность процесса мешает контроллеру изменять переменные моментально, поэтому он просто «приближается к искомому», по крайней мере, за одну итерацию. Точность приближения зависит о того, как спроектирован контроллер, а его разработка основывается на том, как близко должны подходить переменные процесса к заданной точке в конкретном применении.
Давайте рассмотрим, к примеру, процесс выпечки, где тесто в печи должно нагреваться, но не подгорать. Когда оператор поднимает температуру в печи в начале процесса, контроллер должен включить достаточный нагрев, чтобы достичь заданной температуры, но не превысить ее. В этом случае «близко» означает ограничение перегрева или — «насколько это возможно близко к заданной точке, но не превышая ее слишком сильно».
Напротив, прогрев автомобиля в холодный день требует скорее быстрого выполнения задачи, чем аккуратного. Водитель обычно хочет, чтобы внутри салона была комфортная температура, и чем быстрее это произойдет, тем лучше — даже если это означает, что контроллер превысит заданную изначально температуру. Так, в данном случае «близко» означает «настолько близко, насколько это возможно за минимальный промежуток времени».
Принятие решения о том, выполняется цикл нормально или нет, зависит от того, чего мы ожидаем от этой работы в контексте большого процесса.
Различные типы процессов требуют разных стратегий контроля. Согласовать их может быть непросто.
Необходимо прежде всего четко определить — проблема кроется в технической части, или же скорее в работе драйвера.
Точность может быть определена в показателях целевой функции или рабочей характеристики, которая показывает на основе статистики, насколько успешно переменные процесса достигают заданных значений. Есть ассортимент рабочих характеристик, из которых можно выбирать — в зависимости от того, что мы понимаем под «близко» в данной ситуации.
Разработка контроллера
Выбранный критерий качества диктует, как будет спроектирован контроллер для достижения желаемых результатов за счет цикла с обратной связью. Минимальные промахи, важные для приготовления выпечки, требуют от контроллера, чтобы он был особенно реакционен относительно управления процессом. Контроллер температуры автомобиля должен быть настроен более агрессивно с целью достижения максимально быстрого прогрева.
Это так называемые «прямые вычисления»: выбранные параметры обрабатываются набором формул, которые переводят наблюдаемые характеристики процесса прямо в настройки контроллера. К примеру, классический метод Циглера–Николса использует максимальное увеличение и предельный период процесса для генерации параметров ПИД-регулятора, которые позволяют контроллеру достичь коэффициент затухания 1/4 в ответ на изменение искомого значения.
К сожалению, это не всегда просто. Большая часть характеристик требует обширных вычислений для определения настроек, которые обеспечат оптимальный результат.
Метод «проб и ошибок»
Разработка контроллера для оптимизации требуемых характеристик обычно включает в себя построение математической модели процесса, использование программы-симулятора, а также интерактивную проверку методом проб и ошибок.
Разработчик сначала угадывает параметры, которые должны дать оптимальные результаты, а затем настраивает симулятор и моделирует процесс. Затем он симулирует цикл с обратной связью с заранее заданными изменениями значений и помехами, выбранными так, чтобы максимально близко смоделировать реальную систему. В конце первой итерации разработчик вычисляет рабочие характеристики, используя полученные в ходе симуляции значения переменных. Перед второй итерацией он подстраивает начальные параметры для получения хотя бы минимально приближенных значений при повторе теста в тех же условиях.
Это очень непростая задача. Не всегда очевидно, как можно улучшить параметры: требуется либо значительный опыт работы методом обратной связи, либо построение некоторого алгоритма оптимизации, который сможет подстраивать характеристики, исходя из результатов прошлых тестов.
Подсчитывая вручную или на компьютере, разработчик повторяет метод проб и ошибок до тех пор, пока не избавится от потерь в рабочих характеристиках. Финальный набор параметров может быть загружен в контроллер, чтобы действительные параметры процесса были близки к желаемым в реальных рабочих условиях.
Технический прогресс или коммерческий успех
Пока мы обсуждали стратегию в основном с технической точки зрения, но не стоит забывать о том, что важны и коммерческие детали. Питер Мартин (Peter Martin), вице-президент по поставкам корпоративного уровня Invensys Operations Management (IOM), советует понять, что на самом деле имеет значение. Он говорит: «Процесс под контролем, если каждый цикл выдает ответ, который постоянно приводит к достижению цели. Это обычно включает в себя концептуальную поэтапную стратегию, в первую очередь сфокусированную на максимальную доходность. Традиционно оптимизаторы стараются удовлетворить этому требованию, но быстрое развитие бизнеса делает этот подход непрактичным».
Возможно, это не очень хорошо — говорить, что схема работы устройства вторична по сравнению с бизнесом, но это реалии производства. Вопрос, который стоит задать самому себе: уверены ли вы в том, что вам известны абсолютно все требования и параметры? Все же следует уделять внимание тем факторам, которые влияют на развитие бизнеса.
Основные рабочие характеристики
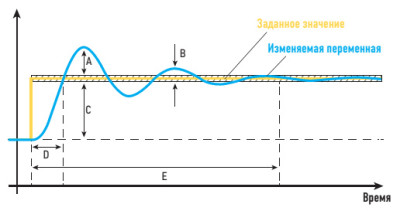
случае, когда контроллер настроен на очень агрессивное устранение разницы в кратчайшие сроки. Значения всех четырех рабочих характеристик могут быть тщательно подобраны путем измерения того, как далеки первый и второй пики от установленного значения (A и B соответственно), величины, на которую изменилось значение (C), времени (D), требующегося для достижения переменной этого значения впервые после этого изменения, и времени (E), которое требуется для установления величины переменной в пределах 5% от нового установленного значения:
Ошибка (в процентах) = 100 A/C
Скорость затухания = B/A
Время нарастания = D
Время установления значения = E
Интегрированные рабочие характеристики
Эти характеристики учитывают отклонение изменяемого параметра от заданного значения в каждый момент времени в течение периода T. Настройка контроллера для того, чтобы снизить каждую из этих величин, дает различные рабочие характеристики для цикла с обратной связью. Например, минимизирование интеграла времени и абсолютных ошибок приводит к тому, что контроллер ведет себя очень агрессивно, чтобы устранить ошибки, которые возникают перед окончанием периода T, особенно в «хвосте» графика.
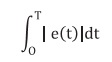
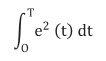
отклонения
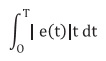
и абсолютных ошибок
Эти характеристики учитывают отклонение изменяемого параметра от заданного значения в каждый момент времени в течение периода T. Настройка контроллера для того, чтобы снизить каждую из этих величин, дает различные рабочие характеристики для цикла с обратной связью. Например, минимизирование интеграла времени и абсолютных ошибок приводит к тому, что контроллер ведет себя очень агрессивно, чтобы устранить ошибки, которые возникают перед окончанием периода T, особенно в «хвосте» графика.
Источник: https://controlengrussia.com/apparatnye-sredstva/kontrollery-s-obratnoj-svyaz-yu/
🔗 Контроллеры с обратной связью: как достичь специфических рабочих характеристик?