Статья объясняет принцип работы преобразователя частоты, начиная с основ асинхронного электродвигателя и заканчивая блок-схемой и методом ШИМ. Из неё можно понять, как регулирование частоты и напряжения обеспечивает управление скоростью вращения привода.
- Частотный преобразователь регулирует скорость вращения электродвигателя путём изменения частоты электрического тока.
- Синхронная частота вращения магнитного поля статора зависит от частоты питающей сети и числа пар полюсов.
- Частота вращения ротора определяется частотой сети и скольжением, которое при частотном регулировании не увеличивается.
- Для эффективной работы электропривода необходимо одновременно изменять частоту и питающее напряжение.
- Закон изменения напряжения зависит от характера момента нагрузки: постоянного, вентиляторного или обратно пропорционального скорости.
- Типовая блок-схема преобразователя частоты включает выпрямитель, конденсаторный фильтр, инвертор и сглаживающий фильтр.
- В инверторах применяется метод широтно-импульсной модуляции (ШИМ) для формирования синусоидального выходного сигнала.
- частотный преобразователь
- синхронная частота вращения
- скольжение
- инвертор
- сглаживающий фильтр
Кому полезно: Инженеры АСУ ТП, изучающие электропривод и преобразователи частоты.
- Статья Что такое скольжение асинхронного двигателя
- Статья Управление асинхронным двигателем через инвертор Sinamics G120 и ПЛК S7-300 (1 и
- Статья Что такое инвертор напряжения, как он работает, применение инвертора
Первоисточник: chastotnik.pro
Выжимка составлена редакцией сайта с помощью ИИ по тексту статьи.
Частотный преобразователь — устройство, позволяющее осуществлять регулирование скорости вращения электродвигателей посредством изменения частоты электрического тока.
Для понимания процесса частотного регулирования для начала необходимо вспомнить из курса электротехники принцип работы асинхронного электродвигателя.
Вращение вала электродвигателя происходит за счет магнитного поля создаваемого обмотками статора. Синхронная частота вращения магнитного поля зависит от частоты напряжения питающей сети f и выражается следующей зависимостью:
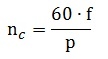
где p – число пар полюсов магнитного поля.
Под действием нагрузки частота вращения ротора электродвигателя несколько отличается от частоты вращения магнитного моля статора вследствие скольжения s:
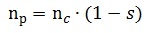
Следовательно частота вращения ротора электродвигателя представляет собой зависимость от частоты напряжения питающей сети:
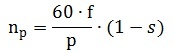
Таким образом требуемую частоту вращения вала электродвигателя np можно получить путем изменения частоты напряжения сети f. Скольжение при изменении частоты вращения не увеличивается, а соответственно потери мощности в процессе регулирования незначительны.
Для эффективной работы электропривода и обеспечения максимальных значений основных характеристик электродвигателя требуется вместе с частотой изменять и питающее напряжение.
Функция изменения напряжения в свою очередь зависит от характера момента нагрузки. При постоянном моменте нагрузки Mc = const напряжение на статоре должно регулироваться пропорционально частоте:

Для случаев вентиляторного режима:
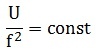
При моменте нагрузки, обратно пропорциональном скорости:

Таким образом, плавное регулирование частоты обеспечивается одновременным регулированием частоты и напряжения на статоре асинхронного двигателя.
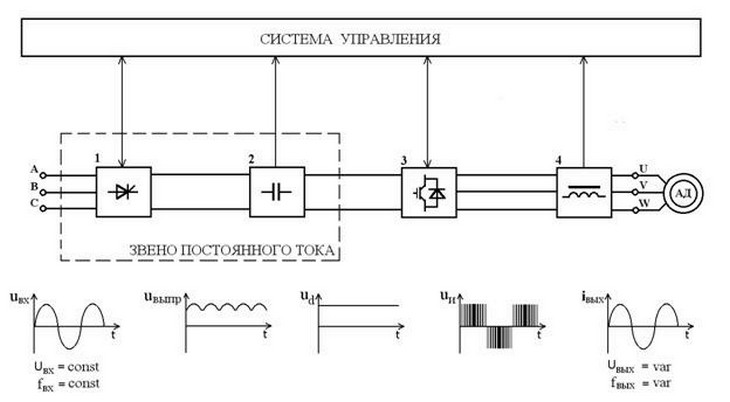
На рис. 1. представлена типовая блок-схема низковольтного преобразователя частоты. В нижней части рисунка для каждого блока наглядно изображены графики входных и выходных напряжений и токов.
Сначала напряжение сети (UBX) поступает на вход выпрямителя (1). Далее для сглаживание выпрямленного напряжения (UВЫПР) применяется конденсаторный фильтр (2). Затем уже постоянное напряжение (Ud) подается на вход инвертора (3), где происходит преобразование тока из постоянного обратно в переменный, формируя тем самым выходной сигнал с необходимыми значениями напряжения и частоты. Для получение сигнала синусоидальной формы применяются сглаживающий фильтр (4)
Для более наглядного понимания принципа работы инвертора рассмотрим принципиальную схему частотного преобразователя на рис. 2
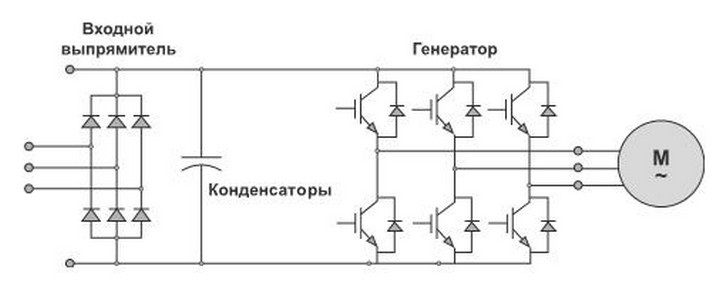
В основном в инверторах применяется метод широтно-импульсной модуляции (ШИМ). Принцип данного метода заключается в попеременном включении и выключении ключей генератора, формируя импульсы различной длительности (рис. 3). Синусоидальный сигнал получается за счет индуктивности двигателя или применения дополнительного сглаживающего фильтра.
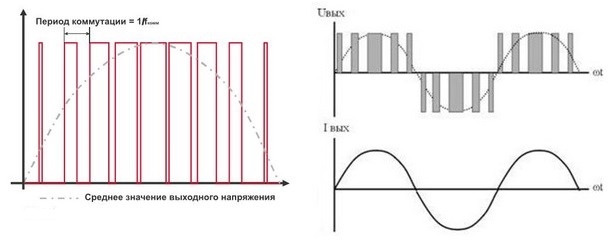
Таким образом, управляя процессом включения-выключения инверторных ключей, мы можем формировать выходной сигнал нужной частоты, а следовательно управлять технологическими параметрами механизма путем изменения частоты вращения привода.
