Обобщён опыт модернизации систем управления транспортно-технологическими механизмами для работы с ОЯТ в условиях жёсткого электромагнитного и ионизирующего излучения. Приведены требования, схемотехнические решения, архитектура управления и алгоритмы, обеспечивающие безопасность и надёжность.
- СУТТМ эксплуатируются в закрытых камерах с открытыми источниками излучения, ограниченным доступом персонала и агрессивной средой.
- К механизмам предъявляются требования по дистанционному выполнению точных операций, резервированию, блокировкам и архивации.
- Переход с релейно-контактной на цифровую схемотехнику требует выбора оборудования, устойчивого к жёсткому электромагнитному излучению.
- Электронные средства на борту ТТМ в первой зоне размещают в свинцовых боксах толщиной около 50 мм.
- Рассмотрены типы подвижных токоподводов, координатных систем и весоизмерительных схем с их достоинствами и недостатками.
- Описана трёхуровневая архитектура управления, алгоритмы антираскачки, электронного вала и работа SCADA-системы.
- СУТТМ
- ОЯТ
- НП-043-18
- ГОСТ 32137-2025
- OMRON
- ПЛК
- SCADA
- НП-016-05
Кому полезно: Инженеры АСУ ТП, занимающиеся системами управления в атомной отрасли и радиационно-опасных условиях.
Первоисточник: cta.ru
Выжимка составлена редакцией сайта с помощью ИИ по тексту статьи.
В статье обобщён опыт ФГУП «ПО «Маяк» и АО «УРАЛТЕХМАРКЕТ» по разработке и модернизации систем управления транспортно-технологическими механизмами (СУТТМ) для работы с отработанным ядерными материалами в условиях жёсткого электромагнитного и ионизирующего излучения. Рассмотрены специфические требования к построению управлением транспортно-технологическими механизмами, включая выбор радиационно-стойкой цифровой схемотехники, соответствующей правилам НП-043-18 и ГОСТ 32137-2025, а также проведён сравнительный анализ схем силового электропривода, подвижных токоподводов и систем точного позиционирования. Описана архитектура управления, обеспечивающая высокую надёжность, резервируемость, реализацию алгоритмов антираскачки и технологических блокировок. Представленные решения имеют длительный опыт эксплуатации и гарантируют безопасное дистанционное выполнение операций в закрытых камерах и соответствуют нормам радиационной безопасности.
Введение
Расширяемый перечень номенклатуры перерабатываемых изделий, возрастающие требования по безопасности и контролю за ведением технологического процесса по передаче отработанного ядерного топлива (ОЯТ) в закрытых камерах постоянно требуют проведения на ФГУП «ПО «МАЯК» работ по совершенствованию систем управления транспортно-технологическими механизмами.
В данной публикации обобщён опыт, накопленный при тесном сотрудничестве ФГУП «ПО «МАЯК» (далее – предприятие) и АО «УРАЛТЕХМАРКЕТ» по выполнению реверс-инжиниринговых задач для систем управления транспортно-технологическими механизмами (СУТТМ), задействованными в процессах дистанционного управления при выполнении операций в закрытых камерах.
Речь в статье пойдёт о камерах, где производятся технологические операции с открытыми источниками радиоактивного излучения; ограничен доступ персонала; отсутствует прямой видимый контакт с оборудованием при производстве работ; исключён заход персонала при возникновении нештатных ситуаций и наличии источников радиоактивного излучения; присутствуют пары от кислотно-щелочных дезактивирующих растворов.
Особенностью данных механизмов являются их крупные габариты и при этом выполнение точных координатных операций в условиях ограниченного пространства и люфтов в кинематической схеме, полная резервируемость кинематической схемы, наличие автоматических и дистанционно управляемых захватов, соответствие требованиям правил НП-043-18. При этом к работе данных механизмов предъявляются высокие требования по дистанционному выполнению точных координатных операций; наличию автоматических и полуавтоматических режимов работы; наличию взаимосвязанных технологических блокировок, передаваемых по цифровым сетям многоуровневой структуры; уровню информативности выполняемых операций и режимов работы; архивации режимов работы на удалённых серверах.
В качестве механизмов рассматриваются следующие:
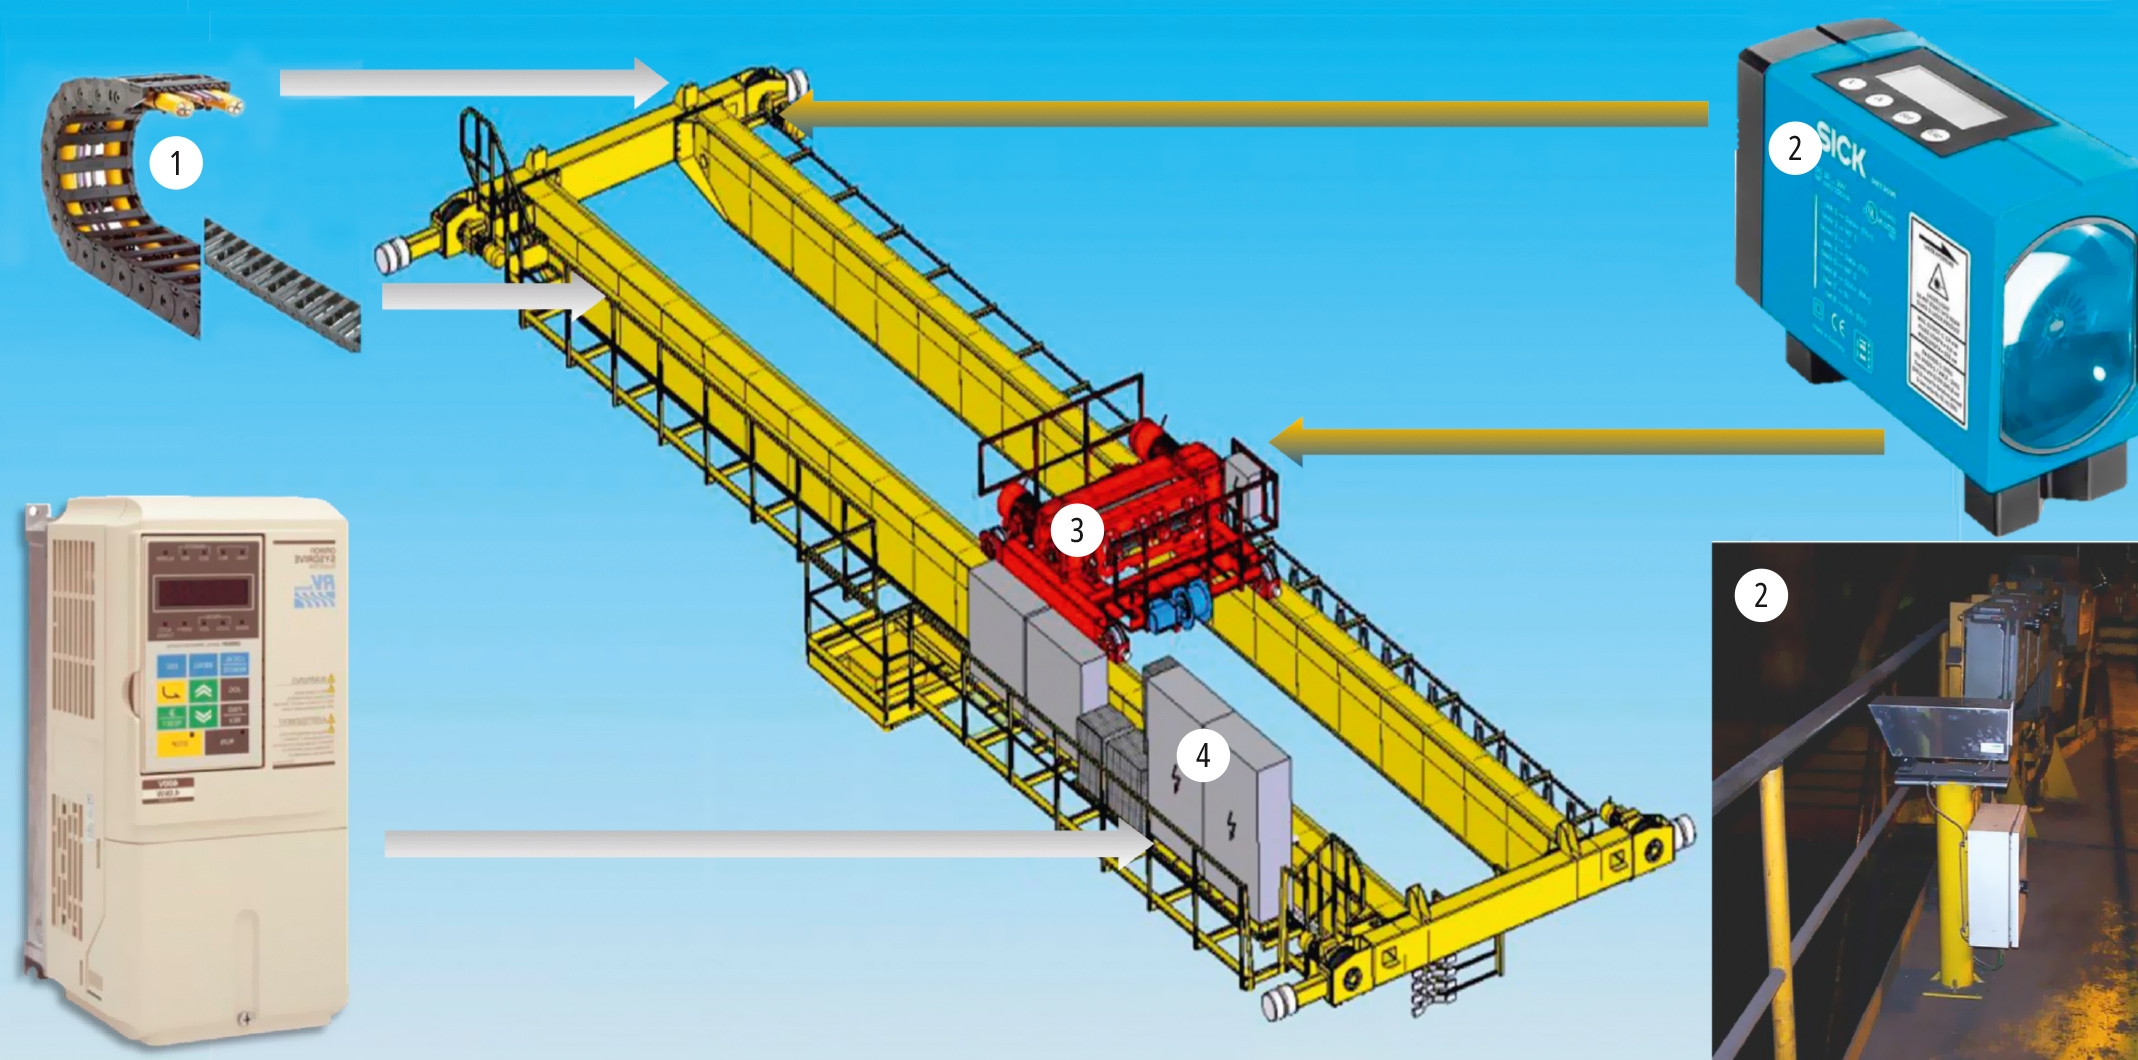
- тяжёлые транспортно-технологические механизмы (ТТМ) – краны специального назначения Q = 16,5 тонн, предназначенные для дистанционной работы с биологически вредными грузами (удовлетворяющие требованию правил НП-043-18 «Правила устройства и безопасной эксплуатации грузоподъёмных машин и механизмов, применяемых на объектах использования атомной энергии») (рис. 1);
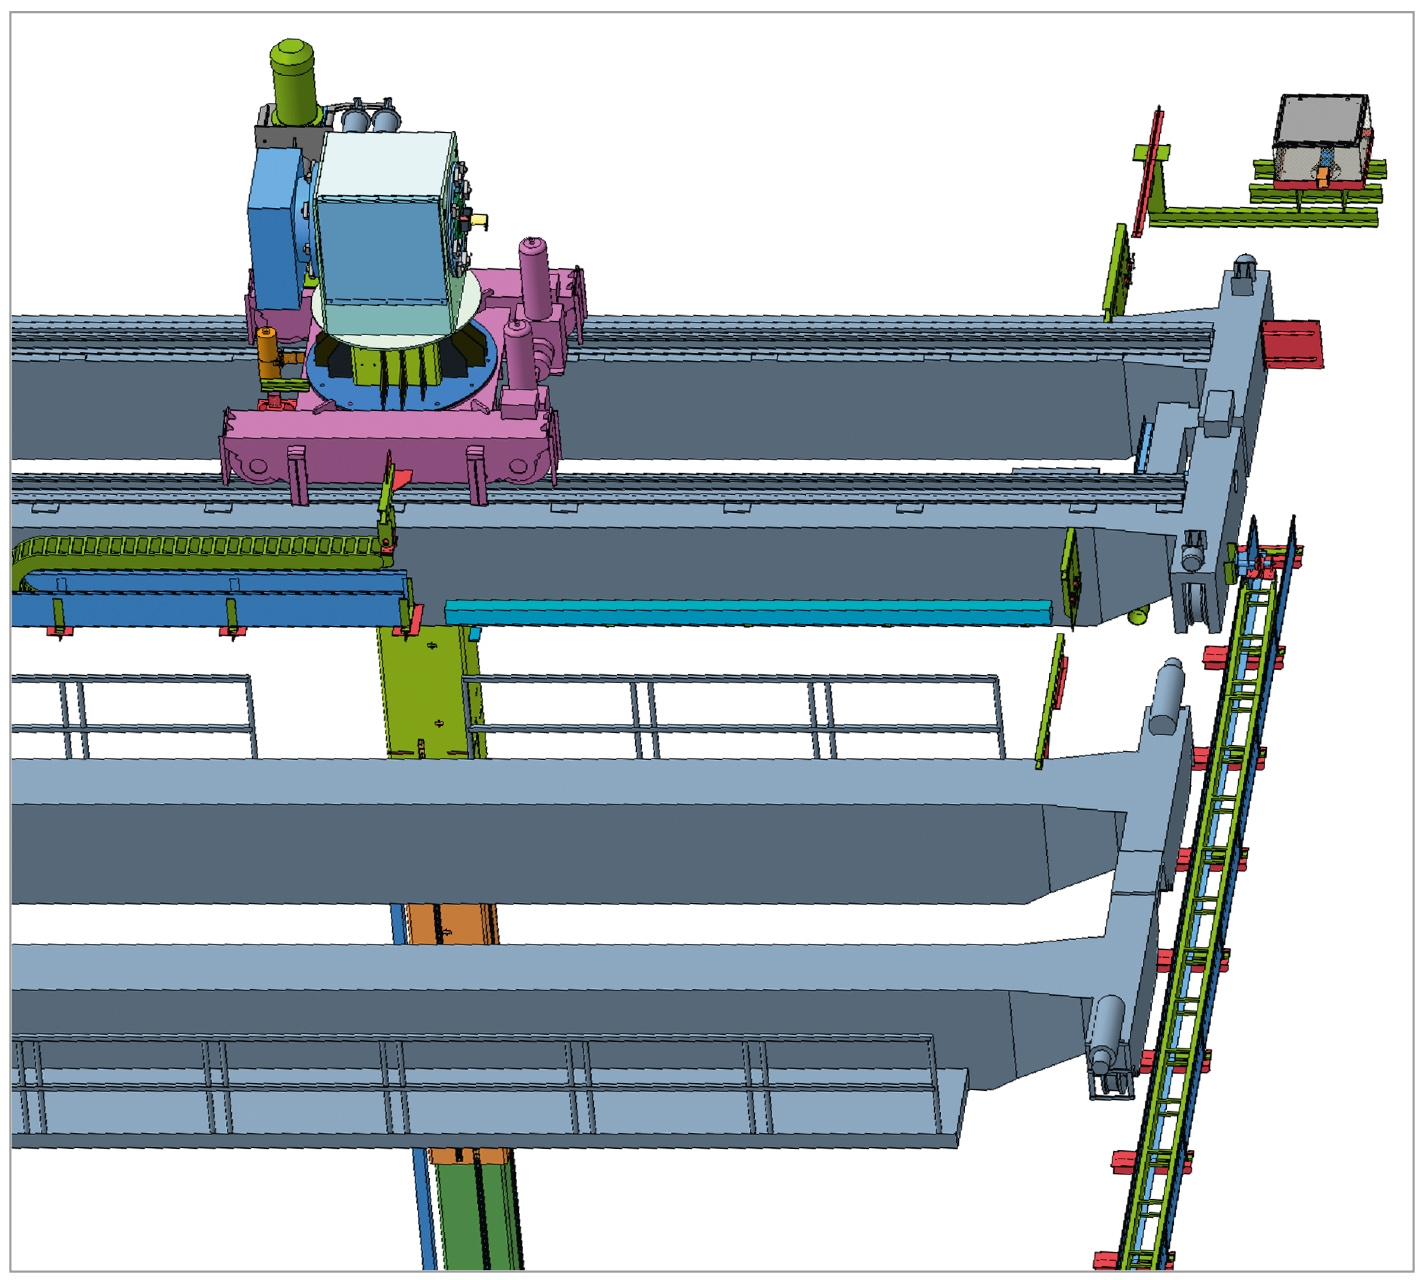
некопирующие манипуляторы грузоподъёмностью Q до 500 кг (рис. 2).
Наличие агрессивных условий эксплуатации, малые габариты закрытых технологических камер, существенные длины транспортных коридоров, отсутствие прямого зрительного контакта, необходимость контроля выполнения технологических операций накладывает ряд специфических требований на построение СУТТМ:
- на механизмах не должно быть устанавливаемых открытым способом электронных и оптических компонентов;
- компактность подвижных токоподводов;
- дистанционная управляемость механизмов;
- функциональное соответствие требованиям безопасности, а именно, возможность реализации алгоритмов: ядерно-опасных блокировок, антираскачки ядерно-опасных грузов, точного позиционирования ТТМ, возможности завершения операций при отказе основной схемы управления;
- устойчивость к работам в условиях жёсткого электромагнитного излучения;
- высокая точность позиционирования ТТМ;
- гибкость в смене алгоритмов работы;
- информативность хода технологического процесса и ведение архивов.
Обзор-обоснование выбора схемотехники
Ранее существующие релейно-контактные системы управления могли удовлетворять перечисленным специфическим требованиям только частично. При этом следует отметить, что в силу относительно мощных сигналов управления (единицы, десятки ватт) в релейной схемотехнике степень ложных срабатываний из-за воздействия электромагнитных помех невелика. Поэтому жёстких требований по электромагнитной совместимости (ЭМС) к станциям управления на релейной схемотехнике не предъявлялось. Проблемы в релейно-контактной схемотехники в основном обусловливались: большим количеством реле даже в простейших алгоритмах работы; большим количеством проводниковых и кабельных линий связи; механическими отказами подвижных элементов реле; витковыми замыканиями в управляющих катушках. Кроме того, введение каких-то новых ядерно-опасных блокировок, функциональных усовершенствований в алгоритме работы, связанных с модернизацией технологических процессов, на релейно-контактной схемотехнике являлось весьма проблематичным, а в отдельных случаях и невыполнимым.
Современный уровень развития цифровой схемотехники позволяет полностью реализовать все названные выше специфические требования, накладываемые на построение СУТТМ.
Однако при выборе цифровой схемотехники следует руководствоваться следующим – управляющие сигналы маломощные (единицы, десятки милливатт) и в значительной степени подвержены воздействию электромагнитных помех. Поэтому при переходе от релейной схемотехники на цифровую следует в первую очередь выбирать цифровую схемотехнику фирм, способную устойчиво работать в условиях жёсткого электромагнитного излучения. К сказанному выше необходимо также добавить, что кроме правильно выбранной цифровой схемотехники необходимо на основе этой схемотехники грамотно, с соблюдением требований по электромагнитной совместимости, изготавливать шкафы управления.
В настоящее время в РФ действует ГОСТ 32137-2025, регламентирующий для предприятий ядерно-топливного цикла критерии жёсткого электромагнитного излучения и качества функционирования систем автоматики. По данному ГОСТ (приложение B) практически все помещения предприятия по переработке ОЯТ относятся к объектам с жёсткой электромагнитной обстановкой. Это определение усугубляется ещё и тем, что часть электронных средств систем автоматики необходимо располагать в условиях первой зоны на борту ТТМ. Это приводит к воздействию на них дополнительного электромагнитного излучения, создаваемого прямым ионизирующим излучением. Чтобы ослабить воздействие дополнительного электромагнитного излучения, электронные средства необходимо располагать на борту ТТМ под слоем биологической защиты. Практический опыт по внедрению систем автоматики на предприятии показывает, что при размещении электронных средств в первой зоне на борту ТТМ (в полях ионизирующего излучения до 10 рентген/час) для их защиты от дополнительного электромагнитного излучения необходим свинцовый бокс с толщиной стенки около 50 мм.
В настоящий момент времени на рынке РФ не выявлено фирм, выпускающих полный спектр средств автоматики (ПЛК-станции, сервосистемы, частотные регуляторы, цифровые ПИД-регуляторы, цифровые тиристорные регуляторы, лазерные и цифровые датчики, HMI-панели, промышленные сети передачи данных и т.п.), удовлетворяющих по требованиям ЭМС ГОСТ 32137-2025. В основном весь спектр средств автоматики РФ заявляется производителями для работы в условиях общепромышленного оборудования «общепрома», и лишь отдельные изделия позиционируются под ГОСТ 32137-2025, и то не под критерий качества А, который обозначает безотказную работу в условиях жёсткого электромагнитного излучения.
На основании более 20-летнего опыта эксплуатации оборудования фирмы OMRON можно уверенно сказать, что из зарубежной схемотехники именно оно имеет критерий качества функционирования А по ГОСТ 32137-2025 – безотказная работа в условиях жёсткого электромагнитного излучения. Данное утверждение также подтверждается протоколами испытаний, проведённых на ФГУП «ПО «МАЯК» в 2014 году, на ЭМС станций управления, изготовленных на схемотехнике OMRON.
На предприятии по переработке ОЯТ на схемотехнике OMRON построены десятки систем автоматики для управления ТТМ и энергетическими узлами. На данной схемотехнике реализованы алгоритмы релейной автоматики и законов автоматического регулирования. СУТТМ, выполненные на схемотехнике OMRON, более двадцати лет безотказно управляют ТТМ – отсутствуют самоходы и зависания механизмов, что особенно критично при транспортировке ОЯТ.
Требования к функциональным возможностям СУТТМ
При построении СУТТМ задействованными в цикле по переработке ОЯТ следует продумывать вопросы по созданию: компактных подвижных токоподводов; систем точного позиционирования механизмов, имеющих люфты в кинематической схеме; систем весоизмерения с электронными компонентами, располагаемыми в первой зоне, систем антираскачки грузов, систем силового электропривода, технологических систем, удовлетворяющих требованиям НП-043-18.
Подвижные токоподводы
Подвижные токоподводы к ТТМ могут быть двух типов: шлейфовые и траковые.
Шлейфовые токоподводы
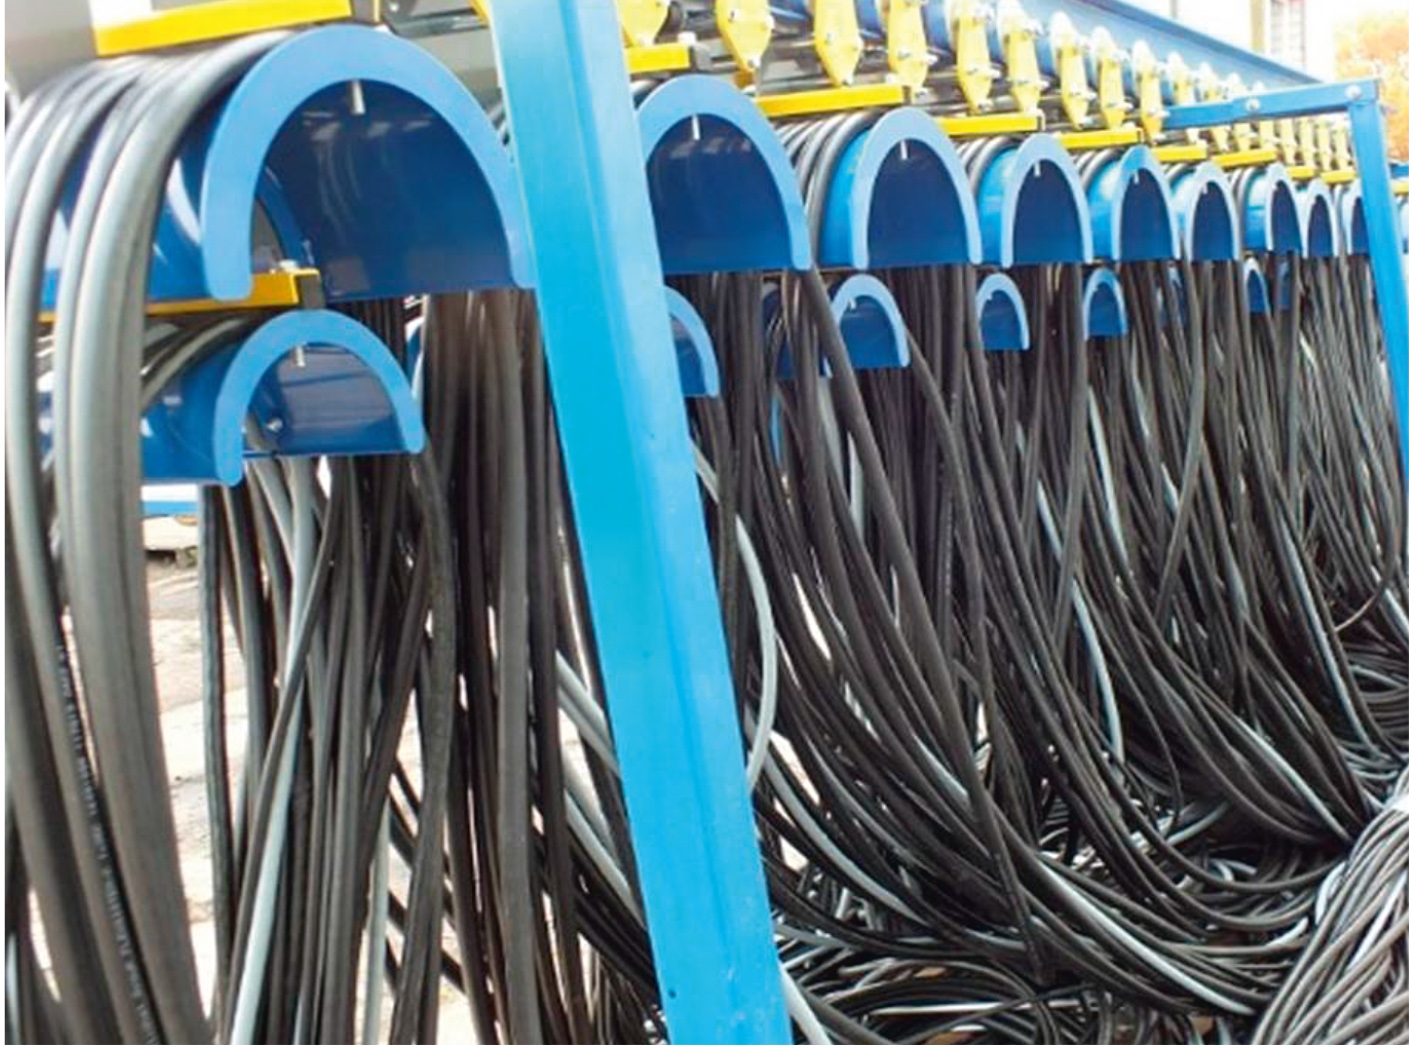
Шлейфовые токоподводы (рис. 3) представляют собой набор силовых и контрольных кабелей, укладываемых в виде петель на каретки, перемещаемых по направляющим вдоль пути ТТМ.
Достоинством таких токоподводов является относительная простота их конструкции.
Недостатками является следующее:
- наличие изгибов кабелей в местах подвеса их на каретки и, как следствие, обломы жил кабелей в местах их растяжения/сжатия;
- мёртвые зоны, не обслуживаемые ТТМ, создаваемые смыканием кареток;
- необходимость пространства на нижних ярусах для укладывания петель токоподвода.
Траковые токоподводы
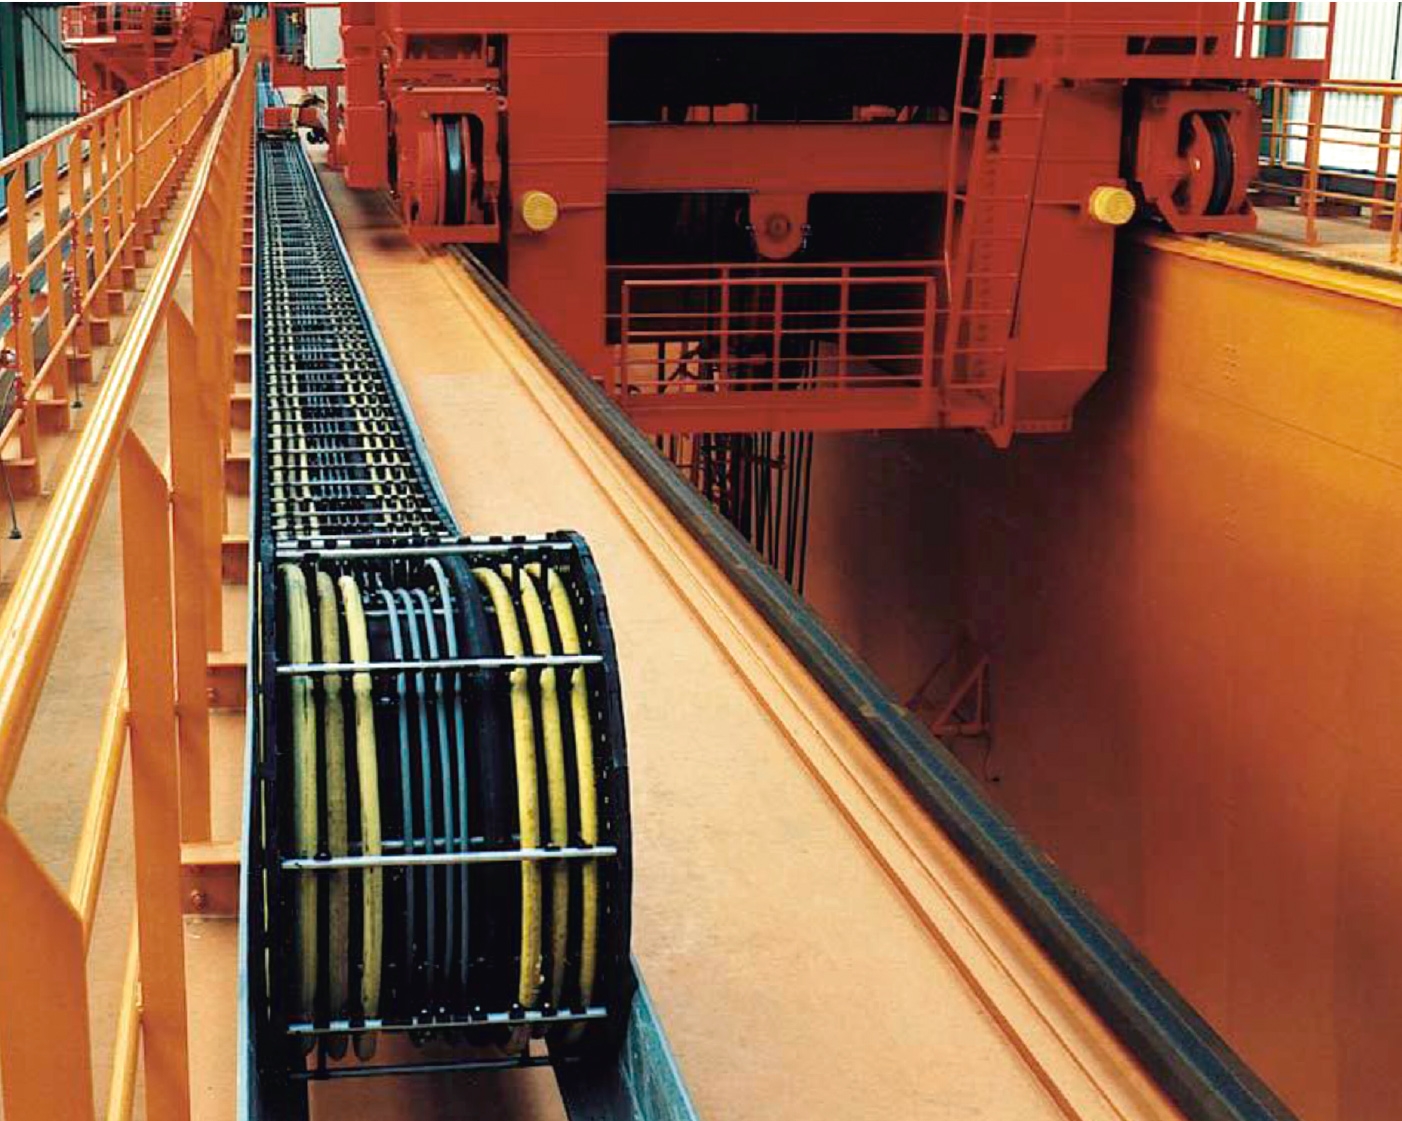
Траковые токоподводы (рис. 4) представляют собой лоток, в который укладывается траковая кабельная цепь. Лоток прокладывается вдоль пути перемещения механизма.
Достоинством таких токоподводов является относительная простота их конструкции.
Недостатками является следующее:
- наличие изгибов кабелей в местах подвеса их на каретки и, как следствие, обломы жил кабелей в местах их растяжения/сжатия;
- мёртвые зоны, не обслуживаемые ТТМ, создаваемые смыканием кареток;
- необходимость пространства на нижних ярусах для укладывания петель токоподвода.
Траковые токоподводы
Траковые токоподводы (рис. 4) представляют собой лоток, в который укладывается траковая кабельная цепь. Лоток прокладывается вдоль пути перемещения механизма.
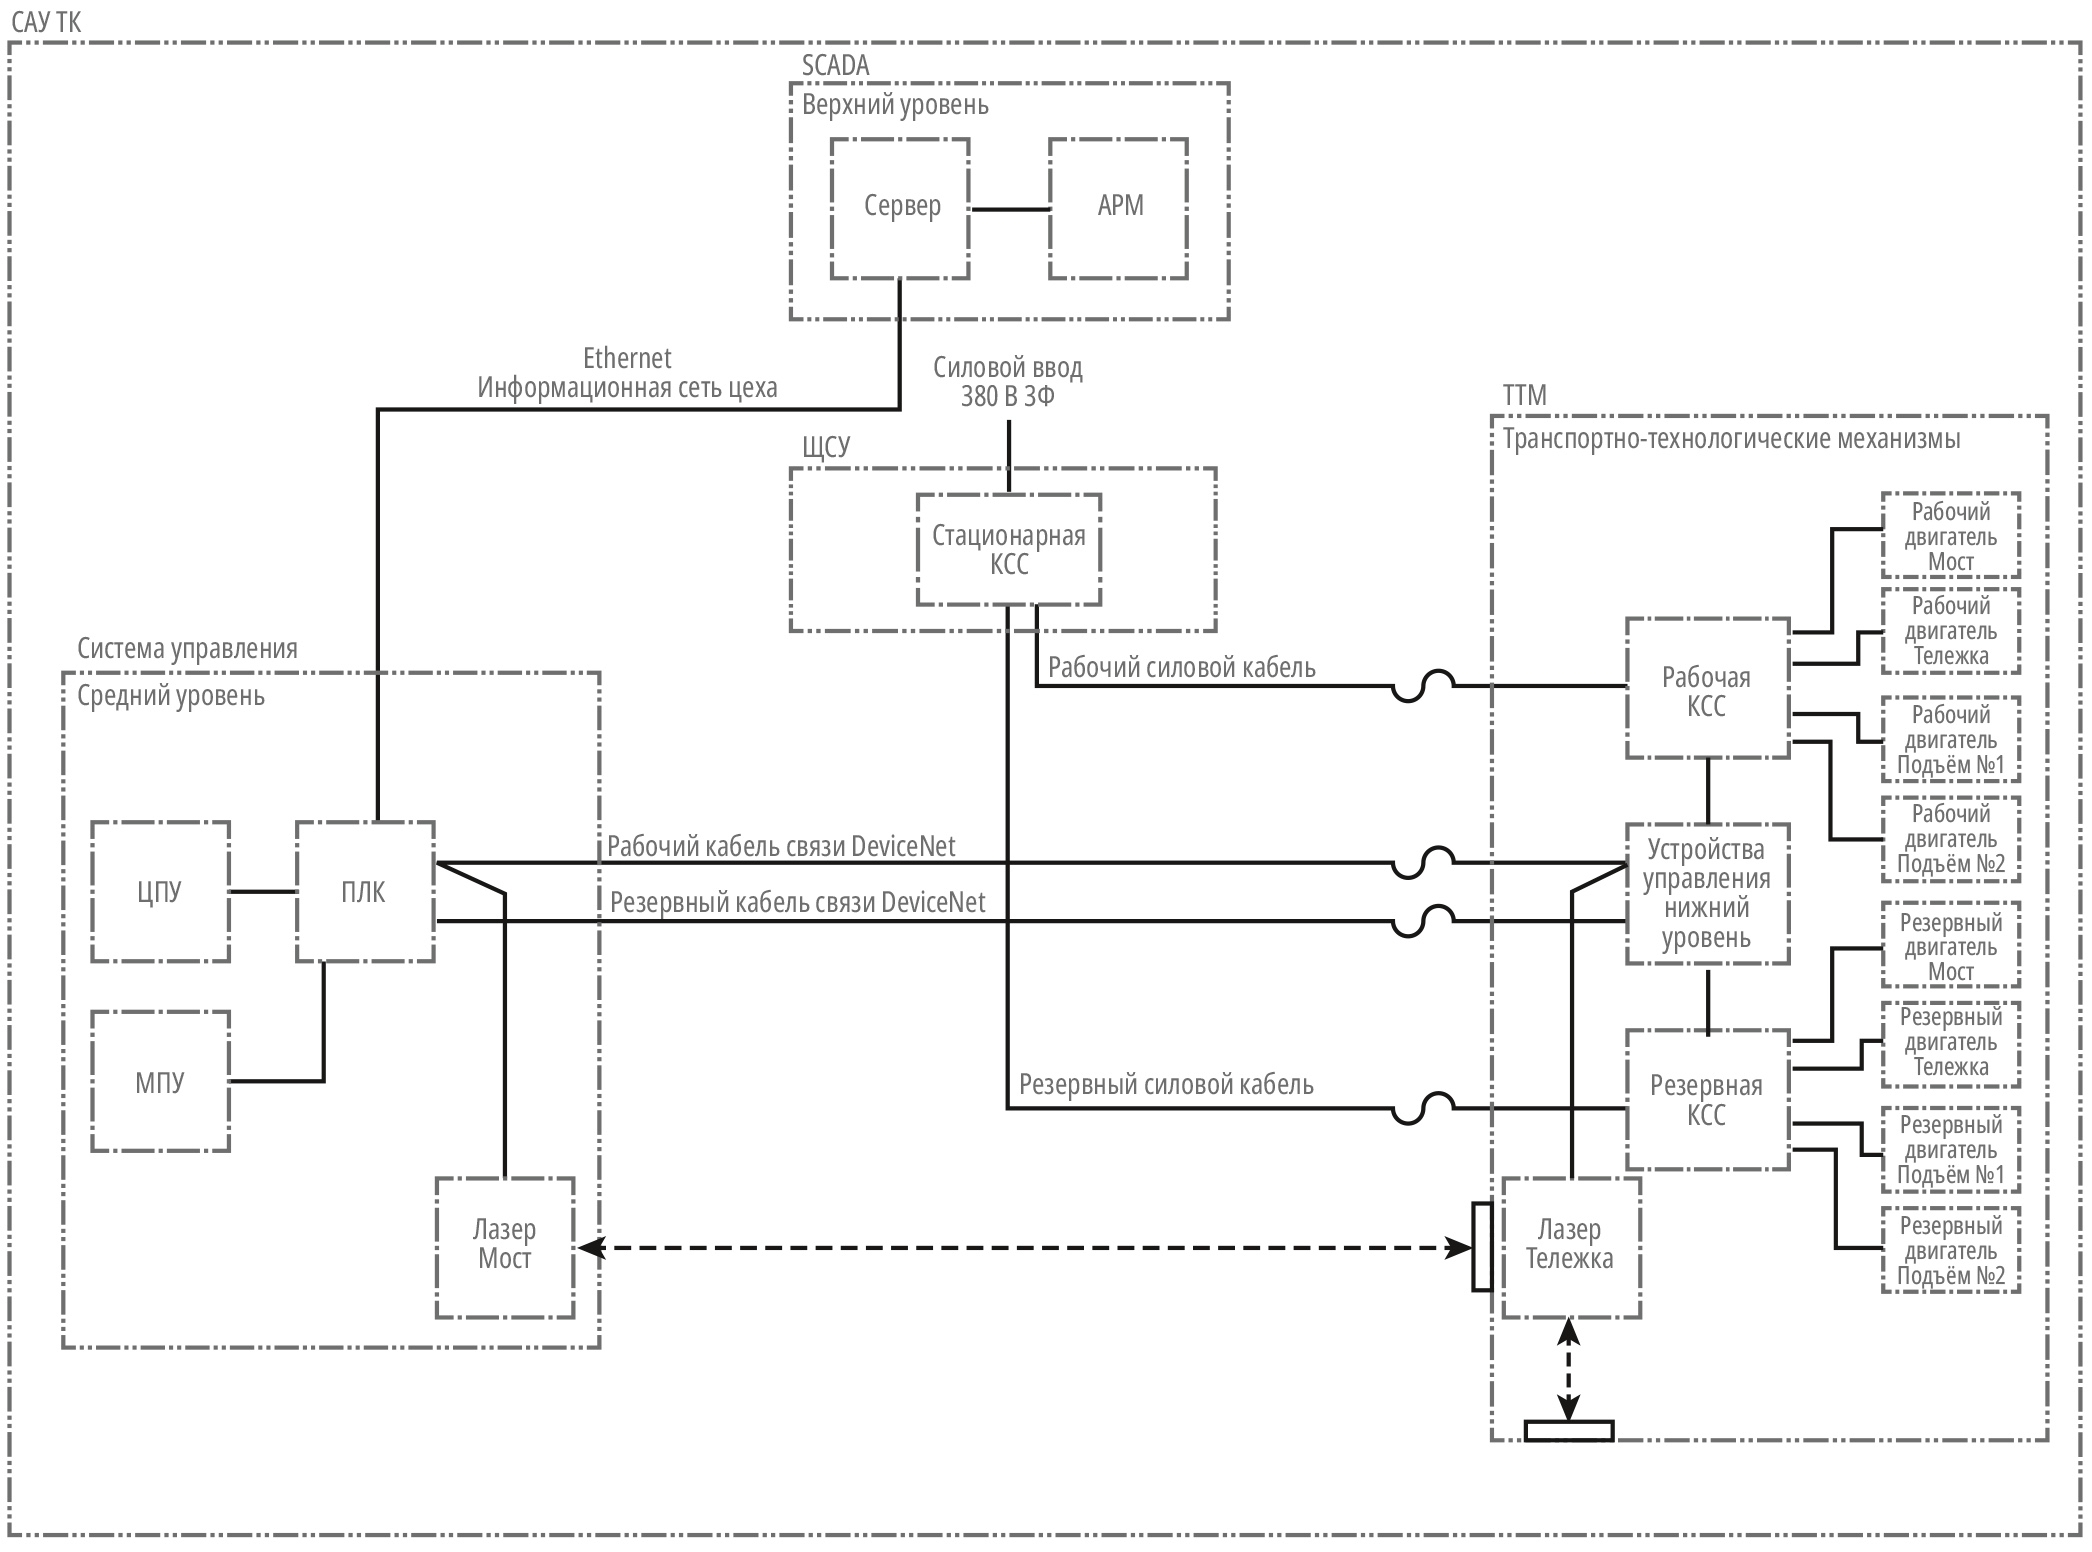
Нижний уровень – это силовые сборки КСС, цифровые модули ввода/вывода, концевые выключатели, координатные и весоизмерительные системы, цифровые датчики, объединённые цифровой шиной полевого уровня. Данные устройства устанавливаются на борт ТТМ. При размещении в первой зоне, в условиях ионизирующего излучения, электронные устройства устанавливаются внутри свинцовых боксов. При этом оптика лазерных дальномеров защищается от прямого воздействия ионизирующего излучения.
В качестве координатных систем, необходимых для выполнения точных операций ТТМ, можно рассмотреть следующие:
- системы на основе цифровых датчиков угловых перемещений (ДУП);
- системы цифрового лазерного позиционирования (СЛП);
- системы на основе датчиков резольверного типа (ДРТ).
Достоинства ДУП: относительно невысокая стоимость, компактность установки, передача информации по цифровой шине полевого уровня, простая реализация систем измерения скорости работы грузовой подвески.
Недостатки ДУП: отсутствие точности и повторяемости координаты при наличии люфтов в кинематической схеме механизма, отсюда необходимость в организации датчиков – реперных точек; необходимость отбора мощности на вал ДУП от кинематической схемы механизма, отсюда неверная информация с датчика в случае обрыва отбора мощности; для датчиков инкрементного счёта отсутствие памяти координаты, отсюда необходимость алгоритмической организации сохранения координаты; требуется защита от ионизирующих излучений.
Достоинства СЛП: бесконтактная система позиционирования, лазер устанавливается стационарно или на борт механизма и направляется в лазерную мишень; точность координатной информации не зависит от люфтов кинематической схемы; передача информации по цифровой шине полевого уровня.
Недостатки СЛП: высокая стоимость, требуется защита от ионизирующих излучений, требуется лазероотражатель.
Достоинства ДРТ: относительно невысокая стоимость, компактность установки, простая реализация систем измерения скорости работы грузовой подвески, не требуется защита от ионизирующего излучения.
Недостатки ДРТ: отсутствие точности и повторяемости координаты при наличии люфтов в кинематической схеме механизма, отсюда необходимость в организации датчиков – реперных точек; необходимость отбора мощности на вал ДРТ от кинематической схемы механизма, отсюда неверная информация с датчика в случае обрыва отбора мощности; отсутствие памяти координаты, отсюда необходимость алгоритмической организации сохранения координаты; маломощный аналоговый информационный сигнал, отсюда плохая совместимость по ЭМС.
В качестве систем измерения массы поднимаемого груза можно рассмотреть следующие тензометрические системы:
- тезнзодатчик устанавливается наверху в силовой части грузовой подвески (опора канатоведущего барабана, уравнительный блок и т.п.);
- тензодатчики устанавливаются внизу на захвате грузовой подвески.
В первом случае кинематика весоизмерительной схемы относительно простая. Но точность измерения ограничивается большим коэффициентом полиспаста, кроме того, весоизмерительные показания будут иметь определённый диапазон колебаний, связанный с большой степенью подвижности грузового барабана во время горизонтальных перемещений.
Во втором случае точность измерения значительно выше и не зависит от коэффициента полиспаста и степени раскачивания грузовой подвески, но требуется контрольный кабель сверху – с тележки крана, вниз – на грузовую подвеску.
Расположение устройств нижнего уровня на борту ТТМ значительно сокращает количество силовых и контрольных электрокабелей в подвижном токоподводе, что особенно актуально для транспортно-технологических механизмов, перемещающихся в условиях ограниченного пространства.
Средний уровень – это стационарная часть КСС и программно-логические станции управления (PLC) различных технологических узлов и отделений. Станции взаимодействуют с пультами дистанционного и местного управления, построенных, как правило, на HMI-панелях и кнопочных модулях. При этом в транспортных системах часть HMI-панелей имеет функцию вывода на управляющий экран изображения с TV-камер. Такая функция необходима для обеспечения контроля безопасности при передаче чехлов с ОЯТ через перекрытия в транспортном коридоре.
При большом количестве смотровых окон, расположенных в горизонтали на одном уровне, можно несколько окон охватить одним пультом управления, перемещающимся по направляющим под окнами. При этом при подходе к очередному окну можно выбрать на терминальной панели необходимый для данного окна экран управления.
PLC-станции различных узлов и отделений связаны в единую промышленную цифровую сеть передачи данных. Данная сеть среднего уровня необходима для обмена информацией между PLC-станциями с целью реализации защит и взаимных блокировок между технологическими узлами и отделениями.
Стационарная часть КСС – это вводные силовые панели, которые подают силовое питание на бортовые КСС.
А именно, PLC-станция по алгоритму работы в бестоковую паузу проверит корректность заявки относительно собранной схемы КСС на борту ТТМ и в случае полного совпадения даст команду на включение токового пускателя стационарной части КСС. Данные токовые пускатели для основных и резервных узлов должны быть с запасом по номиналу относительно пускателей бортовых панелей КСС так как работают под силовой электрической нагрузкой.
Верхний уровень – это передача с PLC-станций узлов информации о режимах работы технологического оборудования на серверную станцию.
Серверная станция с помощью SCADA-пакета архивирует и в мультипликативной форме отображает ход технологического процесса. Серверная станция подключена к цифровой сети заводского уровня Ethernet. Связь цифровой сети заводского уровня с PLC-станциями среднего уровня осуществляется через шлюзы сетей передачи данных.
Кроме того, верхний уровень – это автоматизированные рабочие места (АРМ) пользователей заводской сети, у которых на персональных компьютерах установлен пакет инструментального программного обеспечения.
Данный пакет позволяет дистанционно контролировать и вводить корректировку в алгоритм работы механизмов.
Алгоритмы работ
Станции управления транспортно-технологическими механизмами работают по различным алгоритмам.
Релейно-контактная логика
А именно, на среднем уровне с местного или дистанционного пульта управления формируется заявка на перемещение какого-либо механизма. PLC-станция обрабатывает данную заявку на соответствие технологическим защитам и блокировкам.
В случае сохранения заявки она отправляется для исполнения на бортовое логическое устройство ТТМ. КСС бортового уровня по алгоритму бестоковой паузы (см. раздел «Контакторно-силовая схема») включает заявленный механизм. Снятие заявки осуществляется либо с пульта управления, либо от срабатывания технологических защит и блокировок, в том числе защит от превышения номинальных токов и силовых моментов.
Бортовые КСС не имеют силовых автоматических выключателей, так как при их срабатывании невозможно в условиях вредного биологического фактора подняться на борт ТТМ и включить силовой автоматический выключатель. Поэтому алгоритм управления ТТМ включает в себя и узел цифровой токовой защиты.
Для ТТМ группы А по НП-043-18 требуется иметь тормозные системы отдельно на каждый из приводов (основной, резервный) механизма подъёма груза. При этом на каждой тормозной системе должны быть устройства растормаживания, приводимые в действие как от основного электропривода, так и от резервного.
Такой алгоритм работы бортовой КСС всегда обеспечит растормаживание механизма подъёма при отказе одного из устройств механизма растормаживания.
Закон автоматического регулирования
Один из алгоритмов автоматического регулирования – это алгоритм обеспечения антираскачки груза на грузовой подвеске ТТМ.
Амплитуда раскачки груза не зависит от его массы, а зависит только от высоты подвеса. Чем больше высота подвеса, тем больше амплитуда раскачки.
Для реализации алгоритма антираскачки перемещение ТТМ в линейных координатах должно осуществляться от схемы регулирования скорости (например, частотный преобразователь). При старте ТТМ груз в силу своей инертности стоит на месте и на подвесе отклоняется назад, запаздывая за ТТМ. Устройство регулирования скорости должно понизить скорость ТТМ с тем, чтобы груз выровнялся на подвесе под ТТМ. При торможении ТТМ груз в силу своей инертности отклоняется и опережает ТТМ. Устройство регулирования скорости должно повысить скорость ТТМ с тем, чтобы груз снова выровнялся на подвесе под ТТМ.
Алгоритм автоматического удержания от перекоса моста ТТМ с большой шириной пролёта (электронный вал)
Для избежания перекоса ТТМ, имеющего широкий пролёт моста, ранее приводные станции мостов строились по схеме с общим валом. То есть противоположные колеса моста крутились через общий вал от одного электродвигателя с одинаковой скоростью. В настоящее время для облегчения построения кинематики мостового электропривода схема с общим валом практически не применяется. Каждое противоположное колесо оснащается своим независимым электроприводом. В такой кинематической схеме и при больших пролётах моста нужно жёстко синхронизировать скорость вращения противоположных колёс. С этой целью на противоположные колеса ставят схемы регулировки скоростей этих колёс. А именно, на сами колеса ставят датчики скорости вращения колёс. Далее устанавливают обратную связь между данными датчиками и схемами регулировки скорости колёс и тем самым добиваются синхронизации скорости противоположных колёс. Данный алгоритм синхронизации называется электронным валом.
SCADA-система
SCADA-система должна быть чисто информативной и не должна выполнять роль пульта управления, чтобы неисправность операционной системы PC совместимого компьютера не повлияла на работоспособность ТТМ. Отказ SCADA-системы должен приводить лишь к потере данных по архивированию режимов. На верхнем уровне SCADA-система отображает работу ТТМ в мультипликативной форме на экране монитора удалённого пользователя. Одновременно режим работы ТТМ архивируется на серверной станции.
Заключение
ФГУП «ПО «МАЯК» постоянно совершенствует технологию передачи транспортными механизмами ОЯТ в закрытых камерах, учитывая высокие требования по безопасности и контролю технологического процесса (соответствие требованиям правил НП-016-05, НП-043-18); отказоустойчивости систем управления к работам в условиях жёсткого электромагнитного излучения (соответствие требованиям ГОСТ 32137-2025), ведению архивов выполняемых технологических операций, внедрению автоматических и полуавтоматических режимов работы.
Рассмотренные варианты построения СУТТМ в течение более 20-летнего срока эксплуатации на ФГУП «ПО «МАЯК» показали свою надёжность в работе, гарантированность в доведении технологических операций до конца, высокую устойчивость по ЭМС (подтверждено протоколами испытаний оборудования изготовленного АО «УРАЛТЕХМАРКЕТ» на ФГУП «ПО «МАЯК» в 2014 году), стабильность в реализации технологических защит и блокировок, информативность хода ведения технологического процесса, возможность удалённого мониторинга режимов работы. Достигнутый положительный опыт успешного внедрения и безотказная эксплуатация систем стали возможны благодаря тесному взаимодействию и совместным усилиям профессиональных специалистов ФГУП «ПО «МАЯК» и АО «УРАЛТЕХМАРКЕТ».
Источник: https://www.cta.ru/articles/cta/obzory/tekhnologii/183650/
