Статья описывает проект системы автоматики для теплицы на базе ПЛК Pixel 2, включающей поддержание температуры, полив по расписанию и охрану. Из неё можно узнать состав оборудования, программу в SMLogix и способы диспетчеризации.
- Система автоматически считывает температуру воздуха и управляет нагревом или охлаждением теплицы.
- Полив растений выполняется по расписанию с использованием встроенных энергонезависимых часов контроллера.
- Охрана теплицы контролирует открытие двери датчиком-герконом и потайным переключателем, формируя тревожные сигналы.
- Применён свободно программируемый ПЛК Pixel 2-1320-70-4 компании Segnetics на операционной системе Linux.
- Программа создана в бесплатной среде SMLogix на языке FBD и состоит из трёх функциональных блоков.
- Диспетчеризация организована через интерфейс RS-485 на расстояние до 1200 метров или Ethernet.
- ПЛК Pixel 2
- Segnetics
- Pt1000
- SMLogix
- FBD
- RS-485
- Ethernet
- Modbus Pull
Кому полезно: Инженерам АСУ ТП, занимающимся автоматизацией теплиц.
- Статья ST в OwenLogic. Создаем функцию преобразования сопротивления в температуру на примере Pt1000.
- Обучение Обеспечение устойчивости обмена с Pixel Segnetics по MODBUS TCP
- Статья ПЛК от производителей Овен, Segnetics и Schneider Electric для HVAC
Первоисточник: cta.ru
Выжимка составлена редакцией сайта с помощью ИИ по тексту статьи.
Приведено описание системы автоматического поддержания температуры и полива растений в теплице по расписанию, а также её охраны на основе конкретного проекта, разработанного автором статьи.
Введение
С давних времён человечество связано с земледелием и выращиванием плодов. Люди не прерывают связь с садоводством, даже проживая в городе, и выращивают урожай в своих теплицах. Но удалённость от теплиц и занятость не позволяют гражданам вовремя поддерживать температурный режим для растений и своевременный полив, без чего урожай заметно сокращается, а порой и вовсе гибнет. В этом случае на помощь человеку приходит автоматика.
К рассмотрению предлагается система автоматического поддержания температуры воздуха, полива растений по расписанию и охраны теплицы на основе программируемого логического контроллера (ПЛК) и доступных компонентов автоматики.
Проект автоматики
Идея проекта состоит в том, чтобы ПЛК автоматически считывал показания датчика температуры воздуха в теплице и осуществлял при необходимости его подогрев или охлаждение. Кроме того, используя встроенные энергонезависимые часы, ПЛК может производить полив растений по установленному расписанию. Дополнительно ПЛК контролирует несанкционированное открытие двери в теплицу и может формировать тревожный сигнал.
В проекте применён недорогой и надёжный ПЛК Pixel 2 компании Segnetics [1]. Данный контроллер является свободно программируемым и базируется на операционной системе Linux. Внешний вид контроллера с фронтальной и боковых сторон представлен на рис. 1 и рис. 2 соответственно.
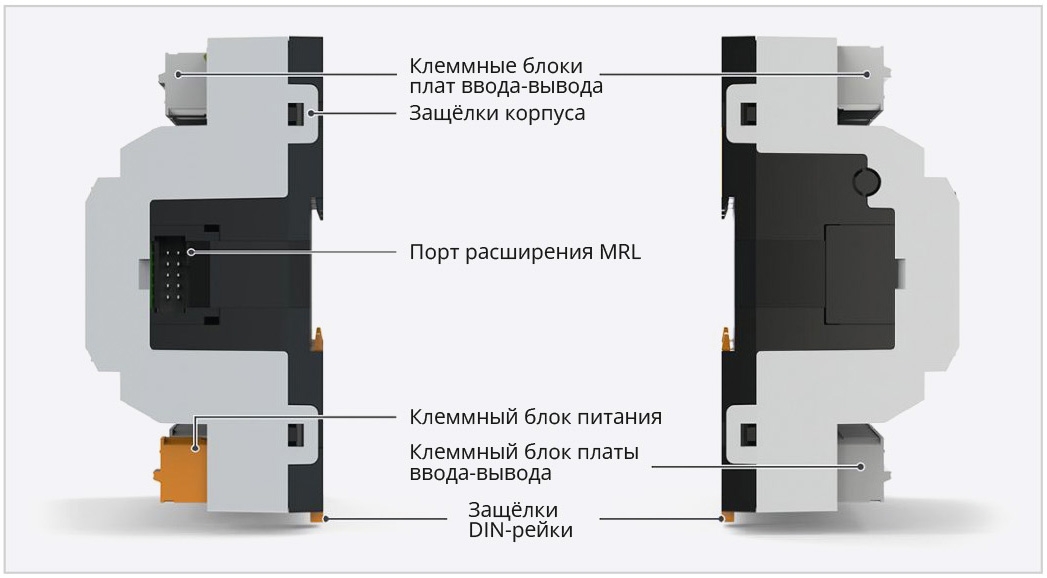
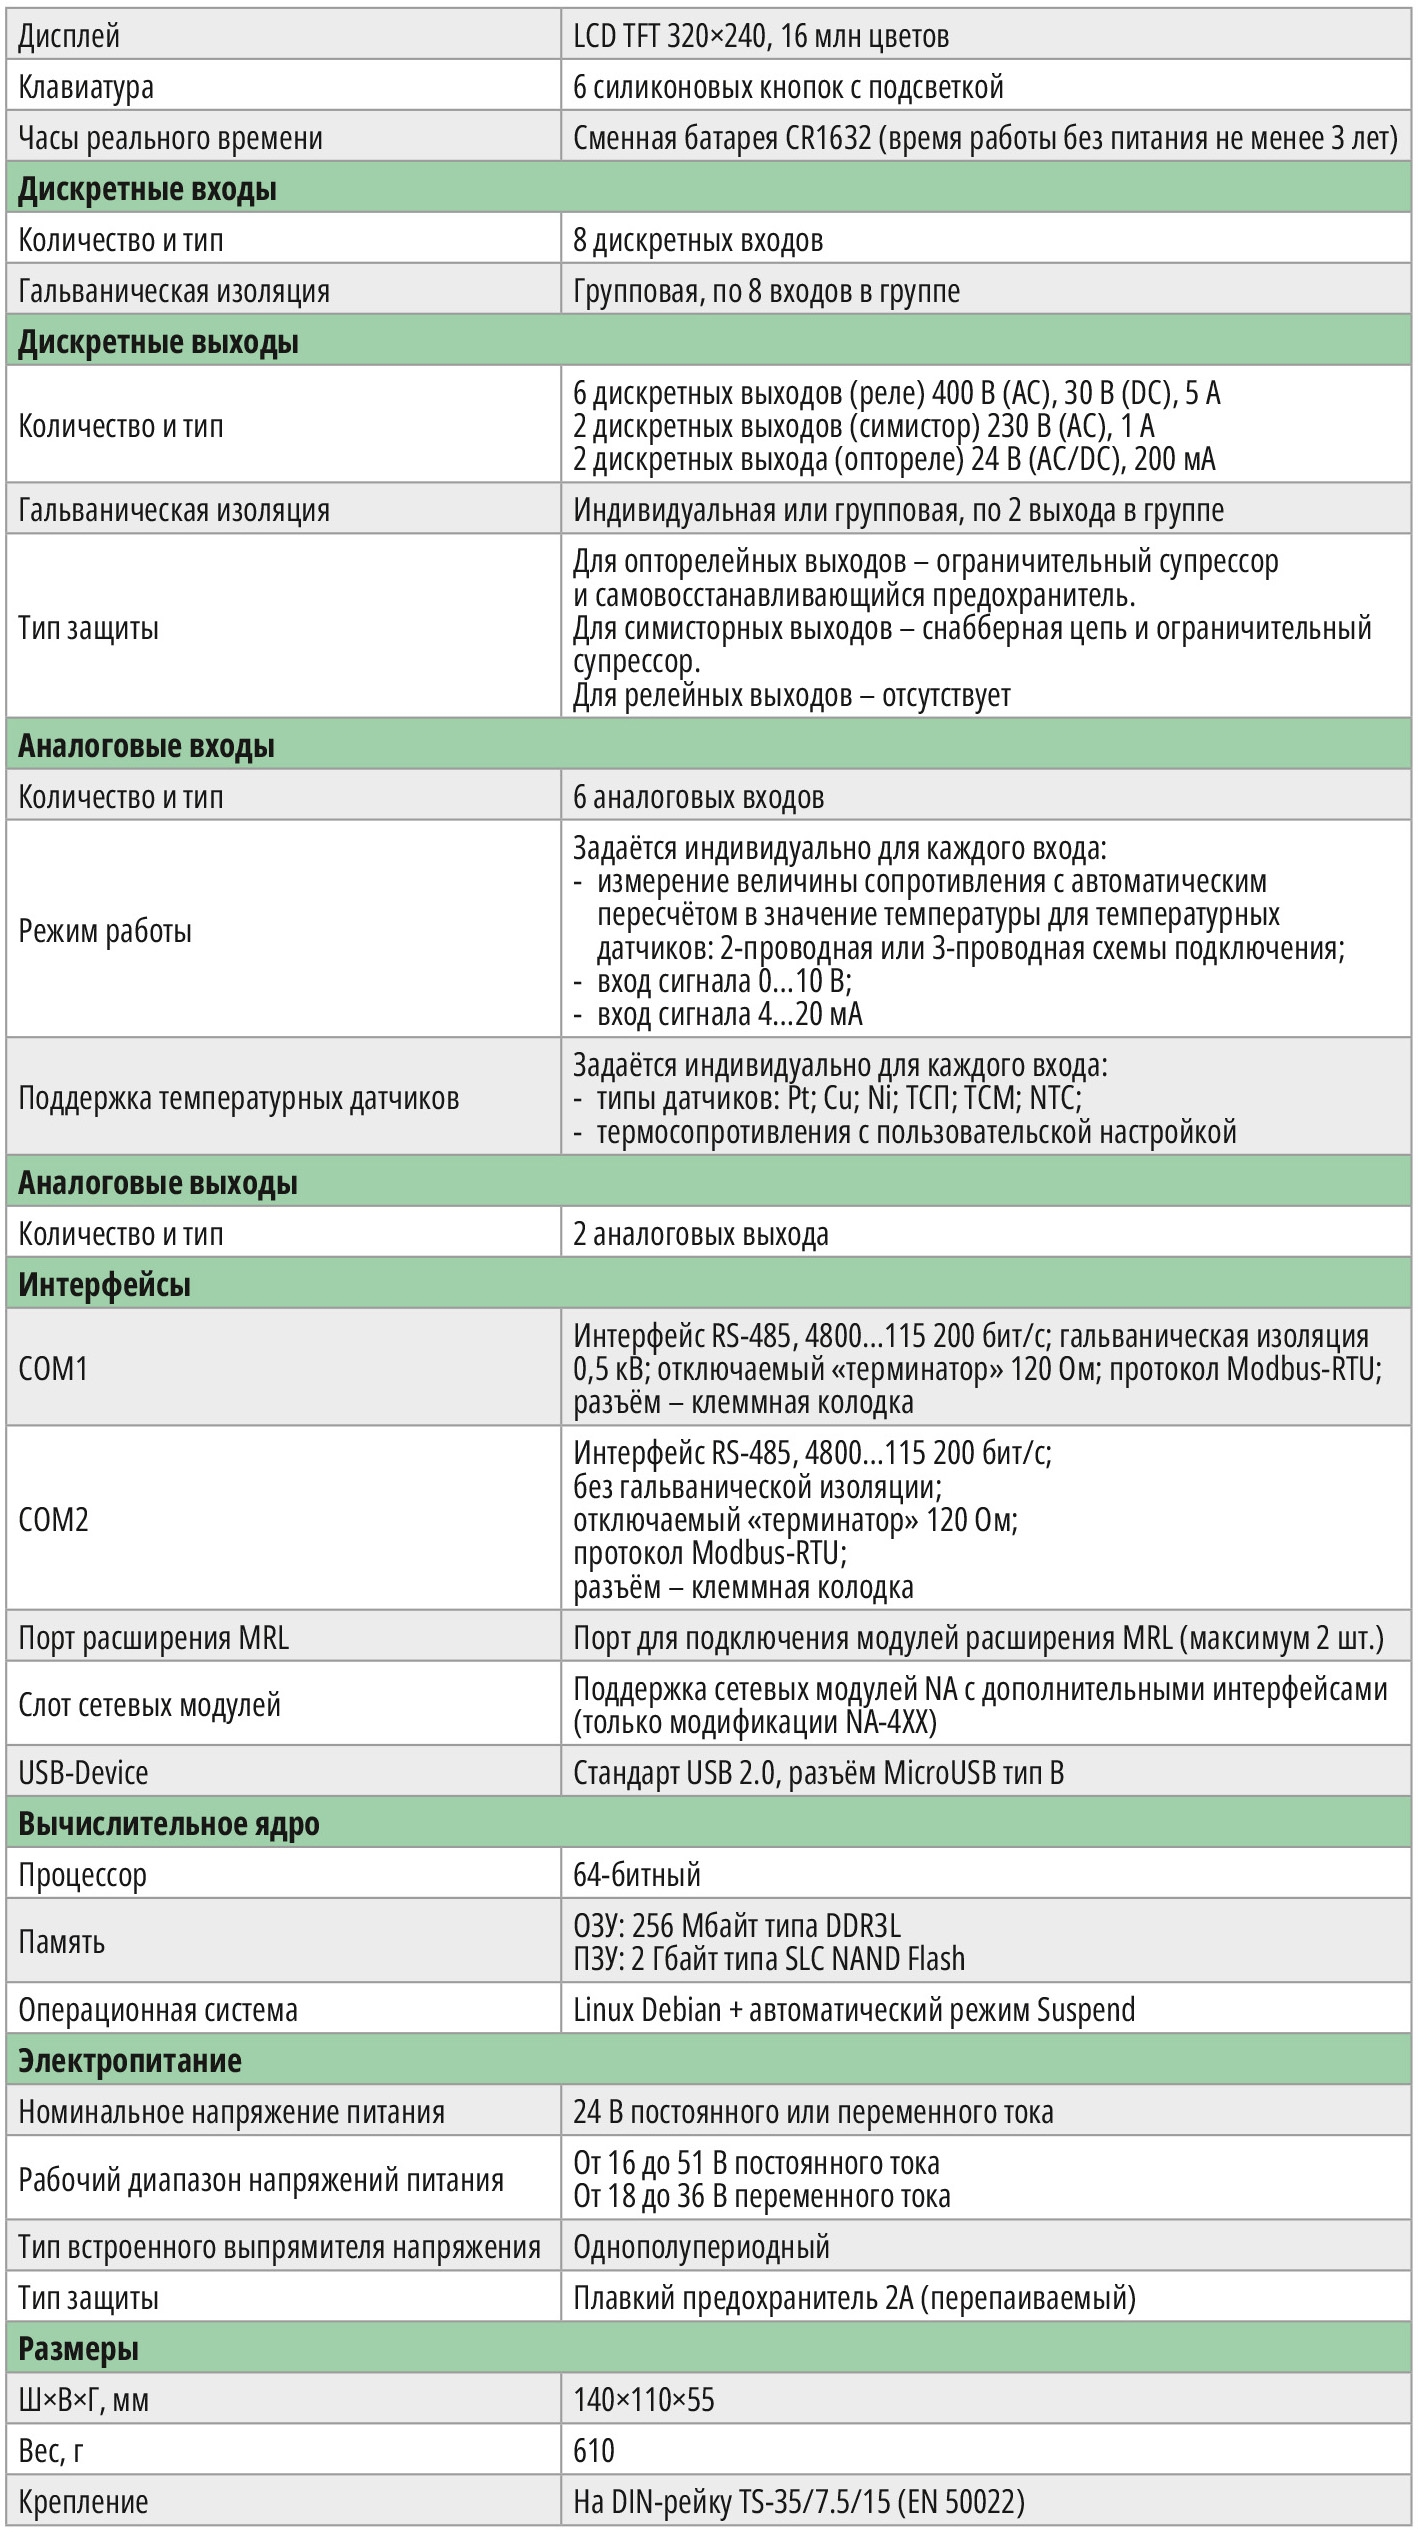
Существует модельный ряд таких контроллеров, отличающихся типом и количеством портов ввода-вывода. В данном проекте применена модель Pixel 2-1320-70-4, которая имеет в своём составе всё необходимое. Состав и технические характеристики данной модели представлены в табл. 1.
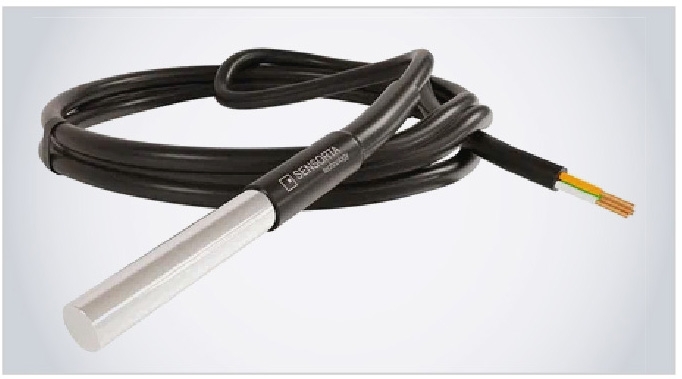
В качестве датчика температуры воздуха можно использовать любой из списка поддерживаемых контроллером. В данном проекте был применён широко распространённый датчик Pt1000, показанный на рис. 3.
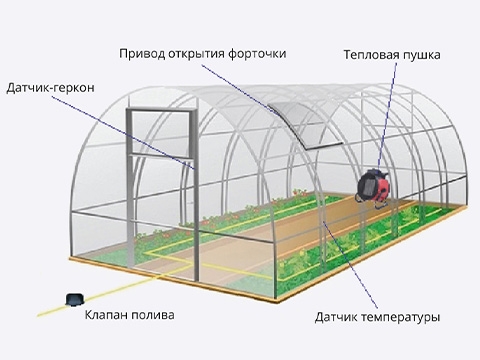
Нагрев воздуха может осуществляться инфракрасной лампой накаливания, тепловой электрической воздушной пушкой или электрическим феном, тепловым экраном и другими доступными средствами. Контроллер в проекте формирует релейный выходной сигнал для нагрева, позволяющий коммутировать мощную нагрузку. Кроме того, формируется выходной плавно изменяющийся аналоговый сигнал с амплитудой от 0 до 10 В, который может использоваться для управления регулируемыми нагревателями.
Охлаждение воздуха может осуществляться проветриванием через форточки, управляемые электрическим приводом и с помощью вентилятора. Для этих агрегатов контроллер также формирует релейный выходной сигнал и плавно изменяющийся аналоговый сигнал с амплитудой от 0 до 10 В. Это позволяет использовать электрические приводы и вентиляторы любого типа: с дискретным или с аналоговым управлением. Образец такого линейного привода для открытия форточек показан на рис. 4.
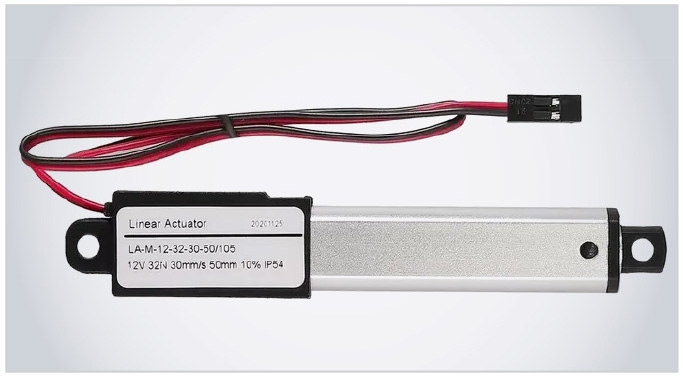
Этот электропривод питается безопасным низковольтным напряжением постоянного тока и может быть подключён к источнику питания самого ПЛК. Количество необходимых электроприводов определяется количеством форточек. При этом все электроприводы подключаются к одному релейному выходу контроллера параллельно.
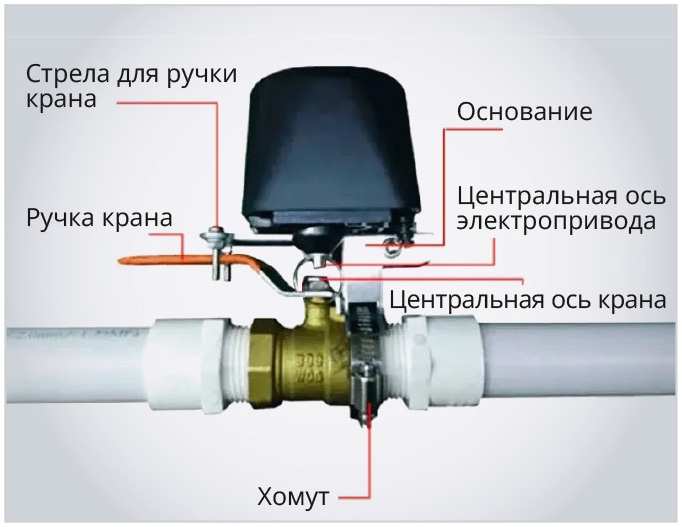
Внутренние энергонезависимые часы контроллера позволяют управлять поливом растений по расписанию программного планировщика путём задания начала и окончания полива в любое время суток. Этот планировщик автоматически формирует релейный выходной сигнал для включения и отключения системы полива в установленное время. Системы полива могут быть самые разные, например, электрический клапан, открывающий проток воды, поступающей из ёмкости, или водяной насос, качающий воду из скважины, и т.п. Пример такого электропривода с водопроводным шаровым краном показан на рис. 5.
Для охраны теплицы от несанкционированного открытия в программе контроллера предусмотрен контроль состояния двери с помощью датчика-геркона и возможность постановки теплицы на охрану с помощью потайного переключателя. В случае нарушения режима охраны контроллер формирует звуковой и световой сигналы элементами самого контроллера и активирует выходной релейный сигнал для включения внешней сигнализации или отправки тревожного сообщения по мобильному каналу связи. Кроме того, с помощью этого релейного сигнала можно включить видеокамеру для фото- и видеофиксации события.
Контроллер способен формировать все необходимые данные о работе системы и передавать их по запросам от удалённого компьютера через интерфейс RS-485 на расстояние до 1200 метров. Таким образом организуется диспетчеризация системы управления.
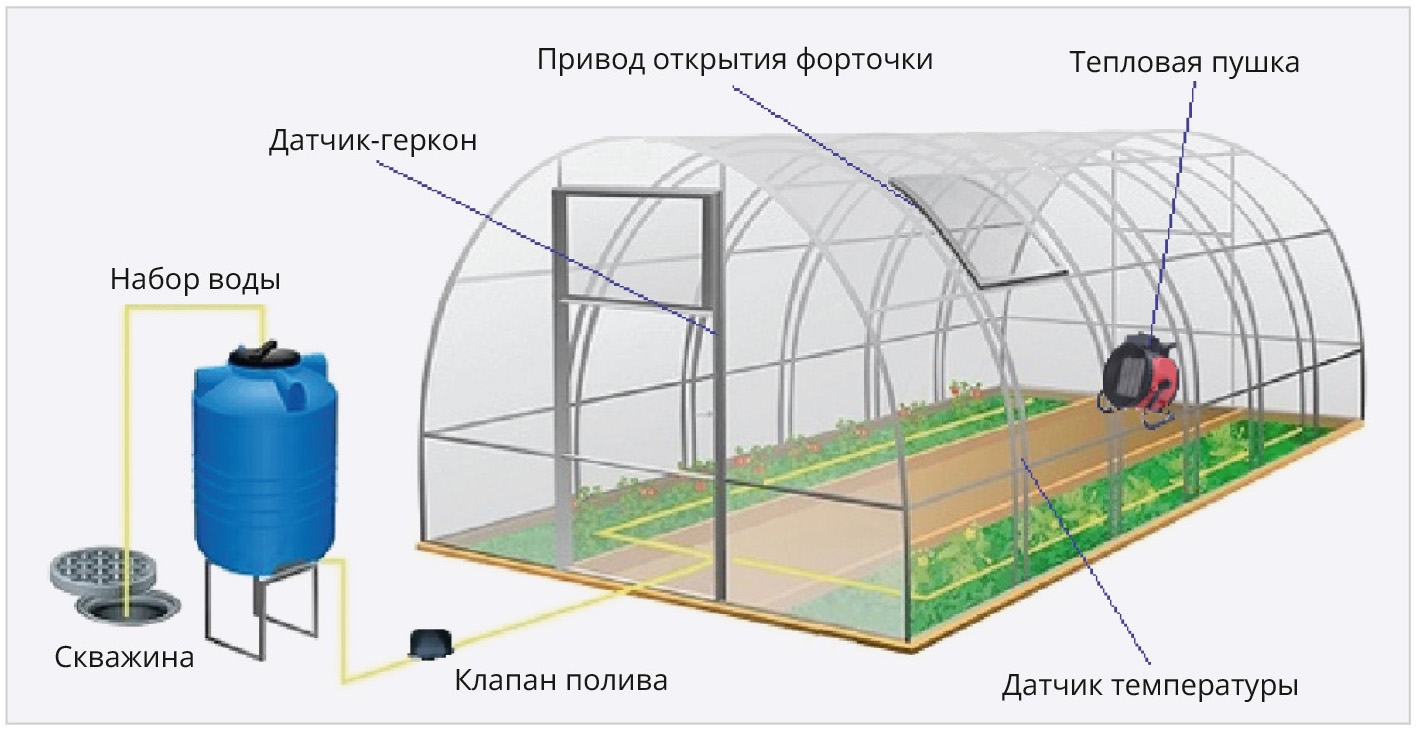
Пример плана размещения оборудования для теплицы приведён на рис. 6.
Программа ПЛК
Программа для ПЛК создана в бесплатной среде разработки SMLogix [2] на языке программирования FBD, которая использует библиотечные логические и математические блоки, соединяемые по правилам схемотехники. Знакомство с данной средой разработки приведено в источнике [3].
Интерфейс оператора разработан с помощью встроенного в среду разработки программного инструмента SMArt и представлен на рис. 7.
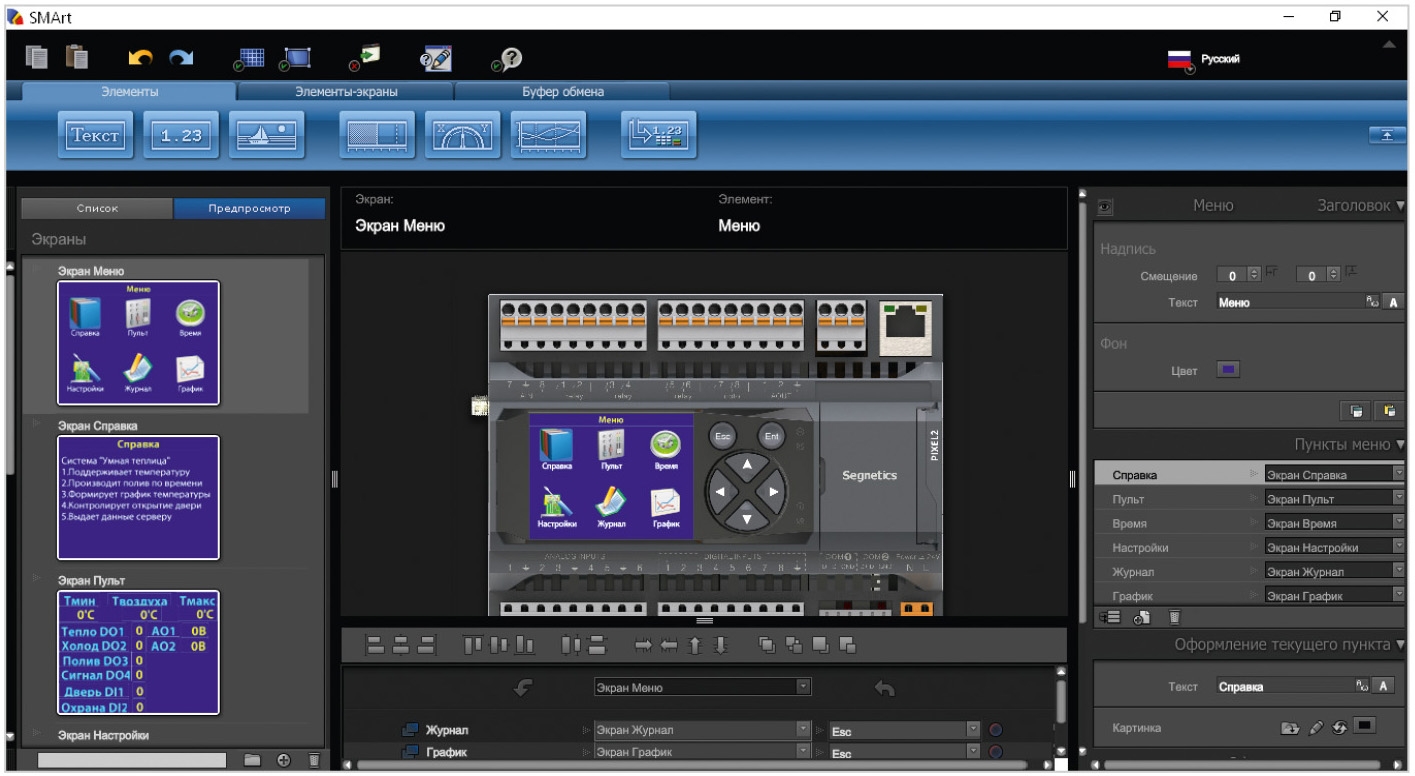
Интерфейс состоит из нескольких элементов меню с пиктограммами и названиями, поясняющими назначение этих элементов.
В меню «Справка» приводится краткое описание функций системы. Меню «Пульт» отображает значение текущей температуры в теплице и пограничные величины. Также в нём отображаются состояния входов и выходов контроллера. Меню «Время» позволяет настроить часы и календарь. С помощью меню «Настройки» пользователь задаёт необходимые температурные уставки и время работы планировщика. В меню «Журнал» отображаются события системы управления. Меню «График» позволяет видеть график поддержания заданной температуры в теплице в динамическом режиме.
При разработке программы были использованы только библиотечные элементы среды разработки: логические вентили, преобразователи сигналов, счётчики, делители, регистры и порты ввода-вывода.
Весь проект состоит из трёх функциональных блоков. Первый блок в отладочном режиме среды разработки SMLogix представлен на рис. 8.
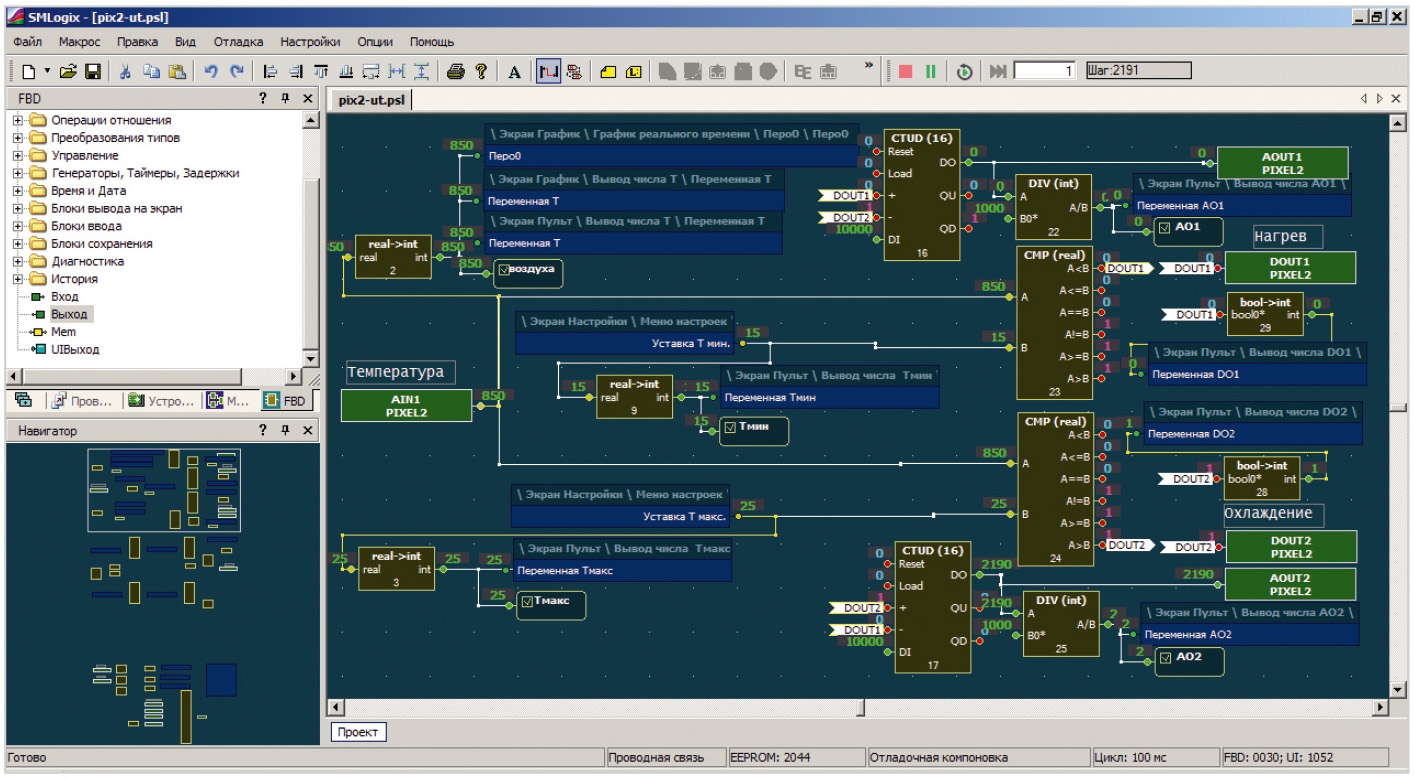
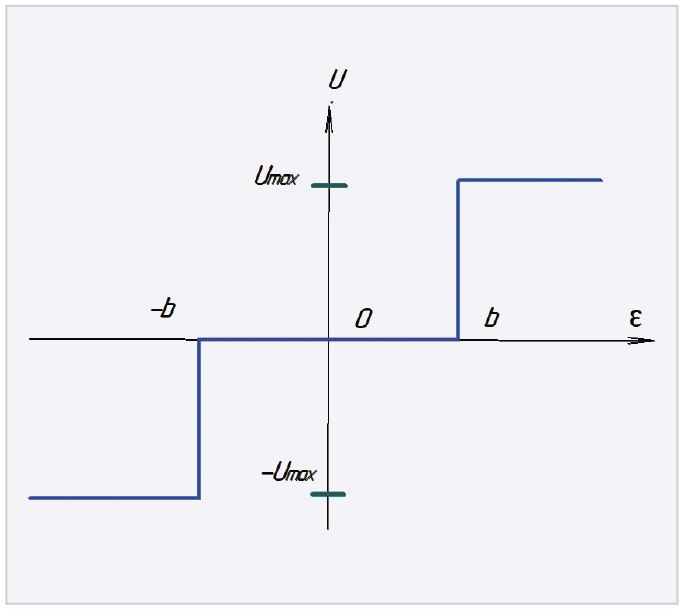
Этот блок сравнивает значение датчика температуры воздуха с пограничными значениями с помощью цифровых компараторов CMP и формирует дискретные и аналоговые сигналы для управления нагревом и охлаждением. Дискретные сигналы формируются непосредственно компараторами CMP, а аналоговые сигналы образуются выходами реверсивных счётчиков CTUD. Управление этими счётчиками производится с помощью дискретных сигналов компараторов. Выходные сигналы счётчиков внутри контроллера имеют диапазон изменения от 0 до 10 000, что соответствует выходному значению аналогового сигнала от 0 до 10 В. Для отображения этих значений в меню «Пульт» в вольтах значения счётчиков с помощью делителей уменьшаются в 1000 раз.
Второй блок проекта, выполняющий функцию планировщика полива, представлен на рис. 9.
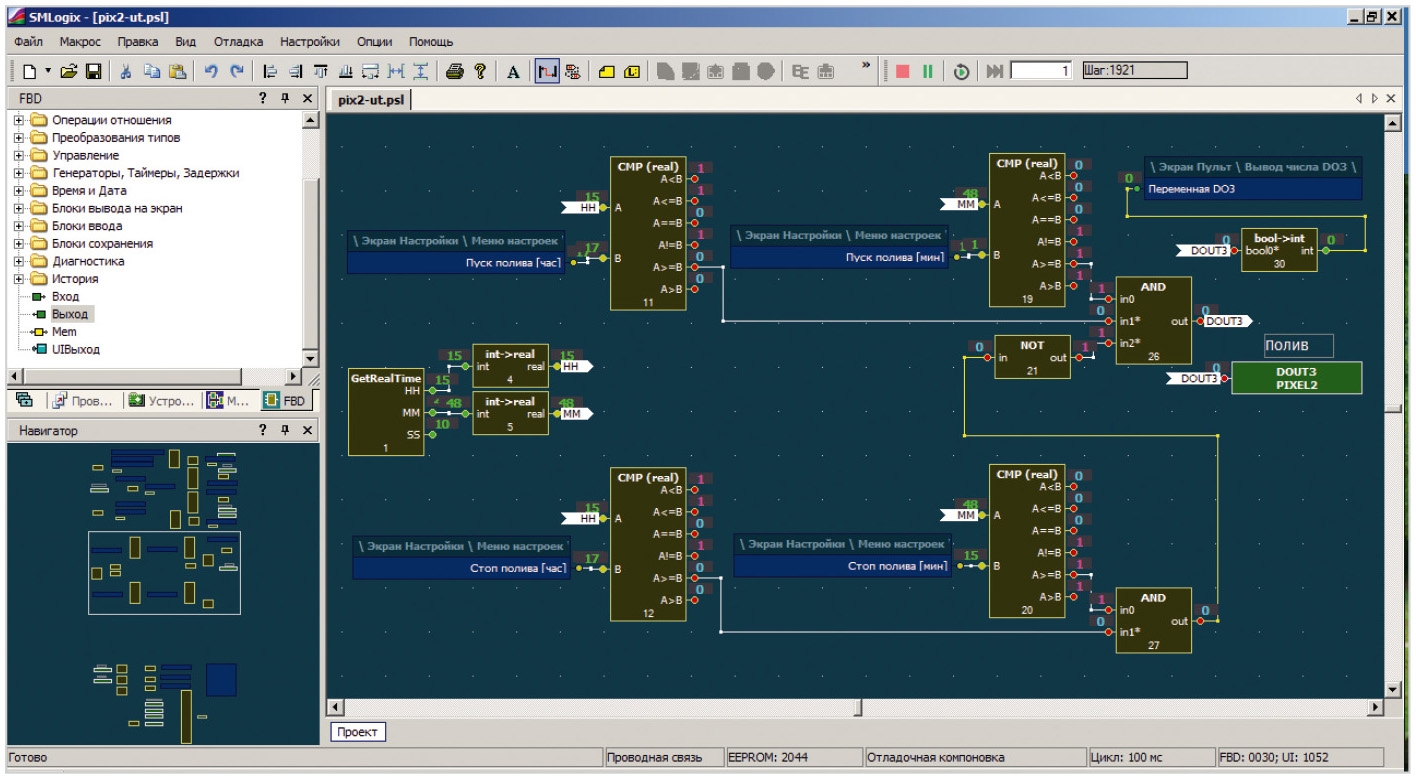
Данный блок производит регулярное сравнение текущего реального времени контроллера с заданными значениями времени начала и окончания полива. Сравнение производится с помощью цифровых компараторов CMP. Далее с помощью цифровой логики формируется дискретный выходной сигнал для включения и отключения устройства полива.
Третий, последний блок проекта, выполняющий функцию охранной системы и архивирования событий управления, представлен на рис. 10.
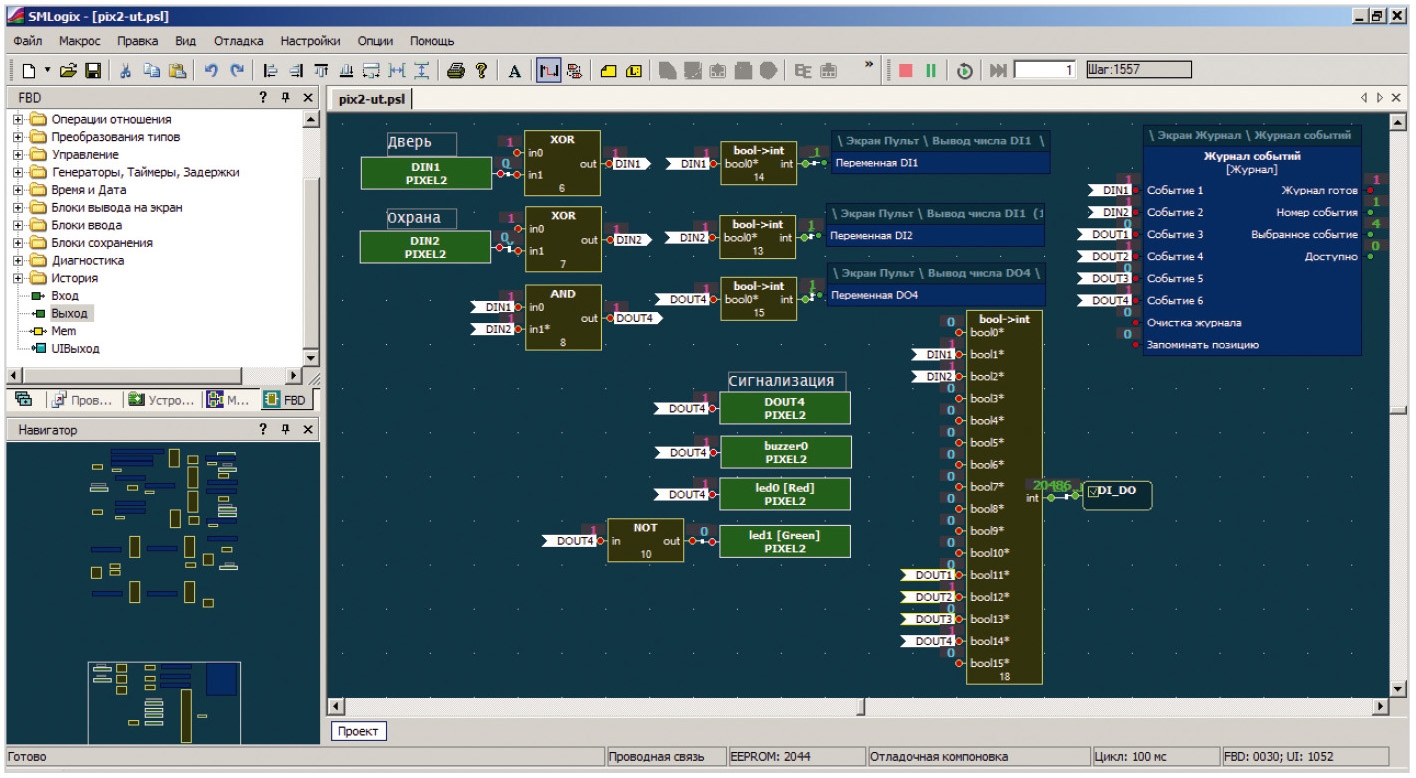
Этот блок осуществляет блокировку и активацию контроля открытия двери теплицы и формирование сигнала для охранной сигнализации. Кроме того, в этом блоке содержится библиотечный элемент журнала событий и регистр сбора всех дискретных сигналов контроллера для передачи в систему диспетчеризации. Для работы блока используются сигналы состояния скрытого переключателя блокировки и датчика-геркона открытия двери. Здесь же задействованы элементы внутренней сигнализации контроллера в виде светодиодных индикаторов и зуммера.
Сбросить аварийное состояние контроллера можно после проверки и устранения причины возникновения аварии с помощью кнопки «Esc» контроллера.
Дистанционный сбор данных контроллера можно производить через встроенные порты COM1 и COM2 c интерфейсом RS-485 или через установленный в ПЛК сетевой модуль интерфейса Ethernet.
Карта памяти регистров проекта формируется на основании применённых в нём элементов ввода и вывода данных регистров автоматически при нажатии клавиш Ctrl+M и приведена на рис. 11.
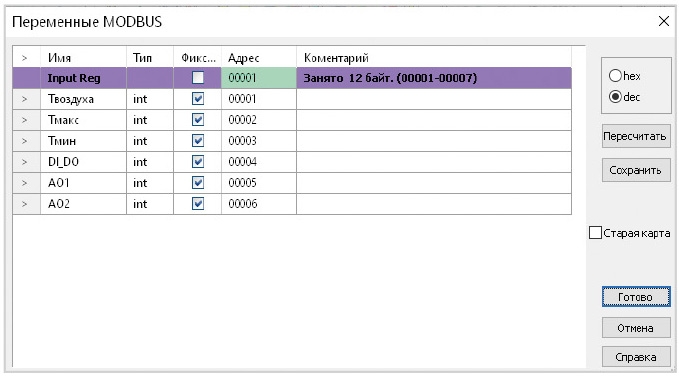
Порты контроллера COM1, COM2 и Ethernet настраиваются с помощью встроенного системного меню контроллера, вход в которое производится одновременным нажатием кнопок «Влево» и «Вправо». Для повышения устойчивости связи рекомендуется задать скорость передачи данных по интерфейсу RS-485, равной 9600. В этом же меню настроек задаётся адрес ПЛК и формат данных.
С помощью распространённой программы Modbus Pull или аналогичной программы можно в любое время читать показания температуры в теплице и состояние системы управления непосредственно с помощью персонального компьютера, подключённого к ПЛК по сети Ethernet или через преобразователь USB/RS-485. Окно программы Modbus Pull с параметрами настройки приведено на рис. 12.
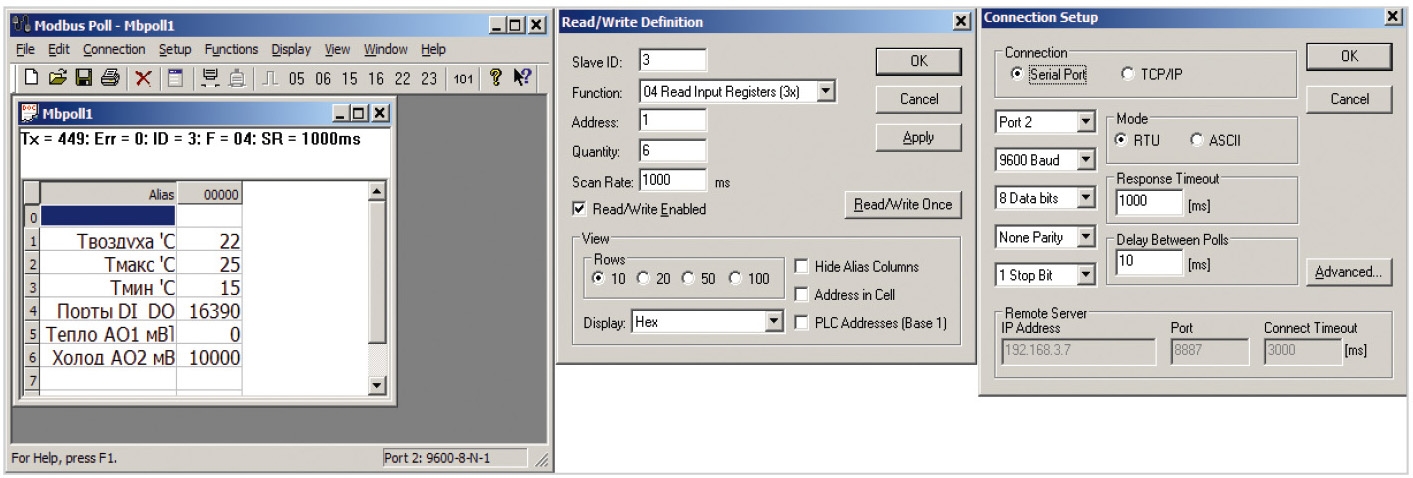
Для удалённого доступа к ПЛК через Интернет с помощью компьютера или смартфона можно использовать программу удалённого управления, например, Anydesk или подобную ей. Данная программа обеспечит связь между двумя удалёнными компьютерными устройствами и позволит наблюдать за системой управления теплицы дистанционно.
Заключение
Готовый файл проекта размещён на сайте журнала [4] и может быть использован для дальнейшего развития.
В данном проекте реализован один планировщик для полива. При необходимости в проект легко добавить аналогичные планировщики, например, для дополнительного освещения растений с целью увеличения светового периода. Подключение дополнительных планировщиков осуществляется простым копированием второго блока проекта и подключения к нему свободного порта вывода DOUT. Применение библиотечного элемента «Исторический график» позволит получать архив значений температуры за несколько суток.
Аналогично в проект можно добавить и другие необходимые функции, автоматизирующие рутинные операции, например, наполнение ёмкости для воды из скважины по расписанию.
Источник: https://www.cta.ru/articles/soel/2025/se-2025-8/182431
Источник: статья в сообществе ВКонтакте
