Статья описывает реальный кейс создания цифрового двойника пассажирского посадочного моста для поиска и устранения неисправностей в автоматическом режиме. Из неё можно узнать, как без изменения оригинальной логики ПЛК и без доступа к реальному объекту выявить причины некорректной работы.
- Клиент — служба эксплуатации аэропорта уездного города N — обратился с проблемой: мост не доезжает или переезжает заданную точку.
- Первичное предположение о неисправности калибровки инкрементальных энкодеров не подтвердилось после визита на объект.
- Логика ПЛК оказалась сложной, с множеством тригонометрических выражений, а документация и чертежи отсутствовали.
- Форсировка значений датчиков в анимационных таблицах показала взаимосвязь параметров и помешала пошаговому моделированию.
- Решение реализовано через встроенную в основной ПЛК логику цифрового двойника с программной форсировкой регистров модулей ввода/вывода.
- Интерфейс между логикой двойника и оригинальной логикой выполнен через регистры ввода/вывода для гибкости и масштабируемости.
- ПЛК
- ЧМИ-панель
- регистры ввода/вывода
- цифровой двойник
Кому полезно: Инженеры АСУ ТП, занимающиеся диагностикой и наладкой мехатронных систем.
- Обучение Цифровой двойник для проектирования и управления ЦОД Спикер Sitronics Group. Игорь Анисимов
- Статья Цифровой двойник нефтепровода «Восточная Сибирь — Тихий океан»
- Статья Безопасность ПЛК и цифровой двойник с Version Control
Первоисточник: habr.com
Выжимка составлена редакцией сайта с помощью ИИ по тексту статьи.
Введение
В работе инженера по автоматизации нередко возникают задачи, выходящие за рамки типового промышленного программирования, и тех, которые были описаны в первой статье. Одной из таких является поиск и устранение неисправностей в сложных мехатронных системах, где не всегда очевидно, какой механизм или устройство работает некорректно.
Иногда причина проблемы кроется в некорректной логике ПЛК, написанной кем-то много лет назад, и проявившейся только сейчас. Сложность возрастает, если объект находится в постоянной эксплуатации, и проведение полноценной диагностики ограничено по времени или условиями.
Предыстория
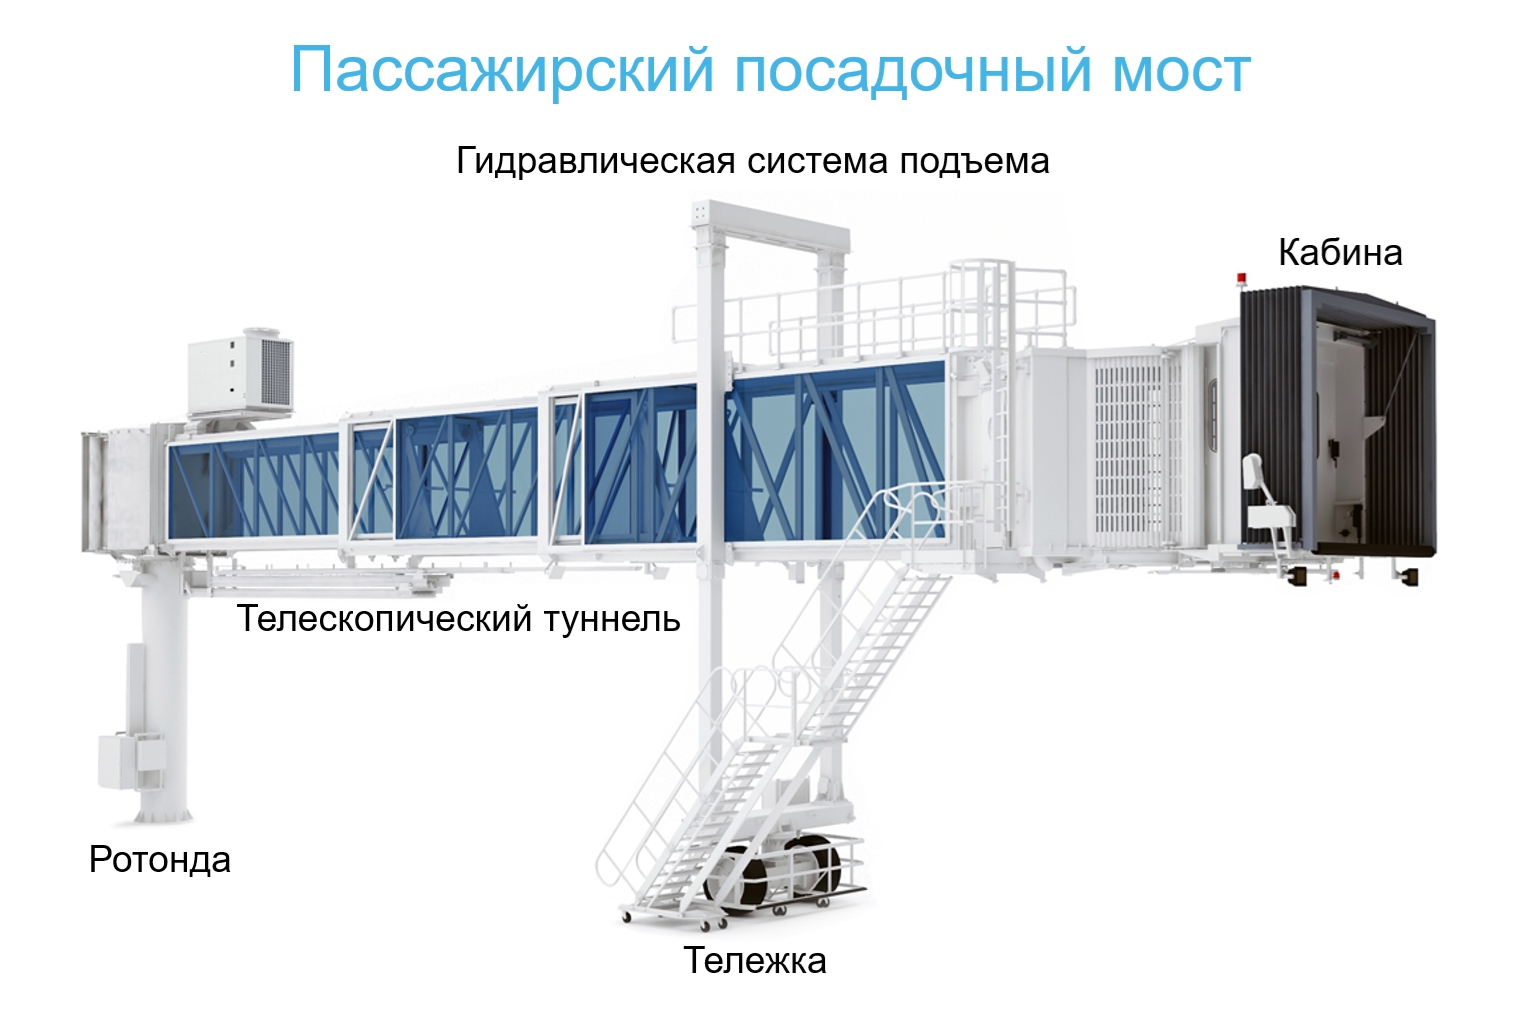
К нам в компанию обратился клиент — представитель службы эксплуатации аэропорта уездного города N с запросом на устранение проблем в автоматическом режиме работы пассажирского посадочного моста.
Система управления позволяет заранее обучиться положениям моста для различных типов самолётов (учитывая высоту и расположение входной двери). Оператор выбирает тип самолёта, и мост должен автоматически занять нужное положение. Однако проблема в том, что мост либо не доезжает до заданной точки, либо переезжает её.
Проблему заметили недавно, поскольку ранее использовался преимущественно ручной режим и оператор при помощи джойстика выводил мост в нужное положение. Проведение тестов на реальном объекте возможно только в течение одного часа — мост активно используется в аэропорту.
Первичный анализ
После изучения доступной документации возникло предположение, что проблема связана с калибровкой инкрементальных энкодеров. Однако визит на объект и попытка калибровки не дали результата — вопросов оказалось больше, чем ответов.
Вызов сервисных специалистов производителя оказался невозможен.
Клиент предоставил запасные ПЛК и ЧМИ-панель для тестов, и работа переместилась в офис.
Сложности при моделировании
Логика ПЛК оказалась сложной: множество тригонометрических и иных выражений, разобраться в них мешало отсутствие необходимой документации и чертежей. Попытки симулировать работу системы через форсировку значений датчиков в анимационных таблицах показали, что параметры (углы, длины) взаимосвязаны, и изменение одного требует синхронного изменения других.
Кроме того, таймеры и защитные участки кода мешали пошаговому вводу значений — система ожидала строго определённые зависимости между параметрами и отклонения в них вызывали ошибки.
Решение: цифровой двойник
Так родилась идея создать цифровой двойник посадочного моста — виртуальную модель механической системы, позволяющую безопасно и гибко тестировать логику ПЛК в офисных условиях.
Цель: воспроизвести поведение системы без изменения оригинальной логики ПЛК, всё должно работать максимально приближённо к реальному объекту.
Реализация
Первоначально рассматривался вариант подключения второго ПЛК с зеркальными модулями ввода/вывода. Однако не оказалось достаточного количества необходимых модулей.
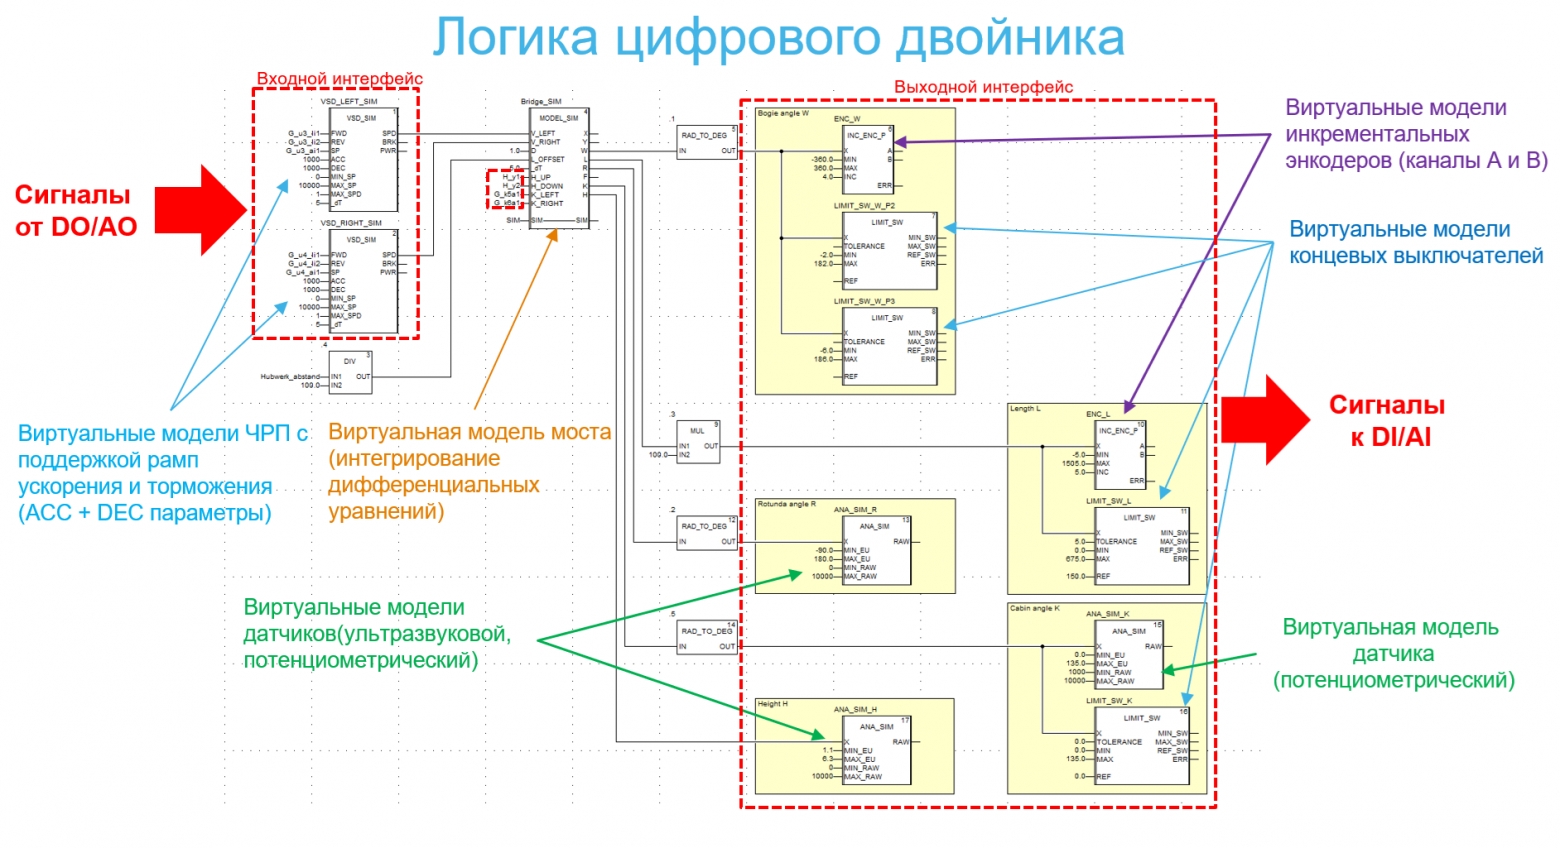
После изучения документации на ПЛК были найдены функции, позволяющие программно форсировать значения регистров модулей дискретных и аналоговых входов. Это позволило встроить дополнительную логику цифрового двойника внутрь основного ПЛК, не затрагивая оригинальный код.
Интерфейс взаимодействия между логикой цифрового двойника и оригинальной логикой реализован через регистры ввода/вывода, что обеспечило гибкость и масштабируемость.
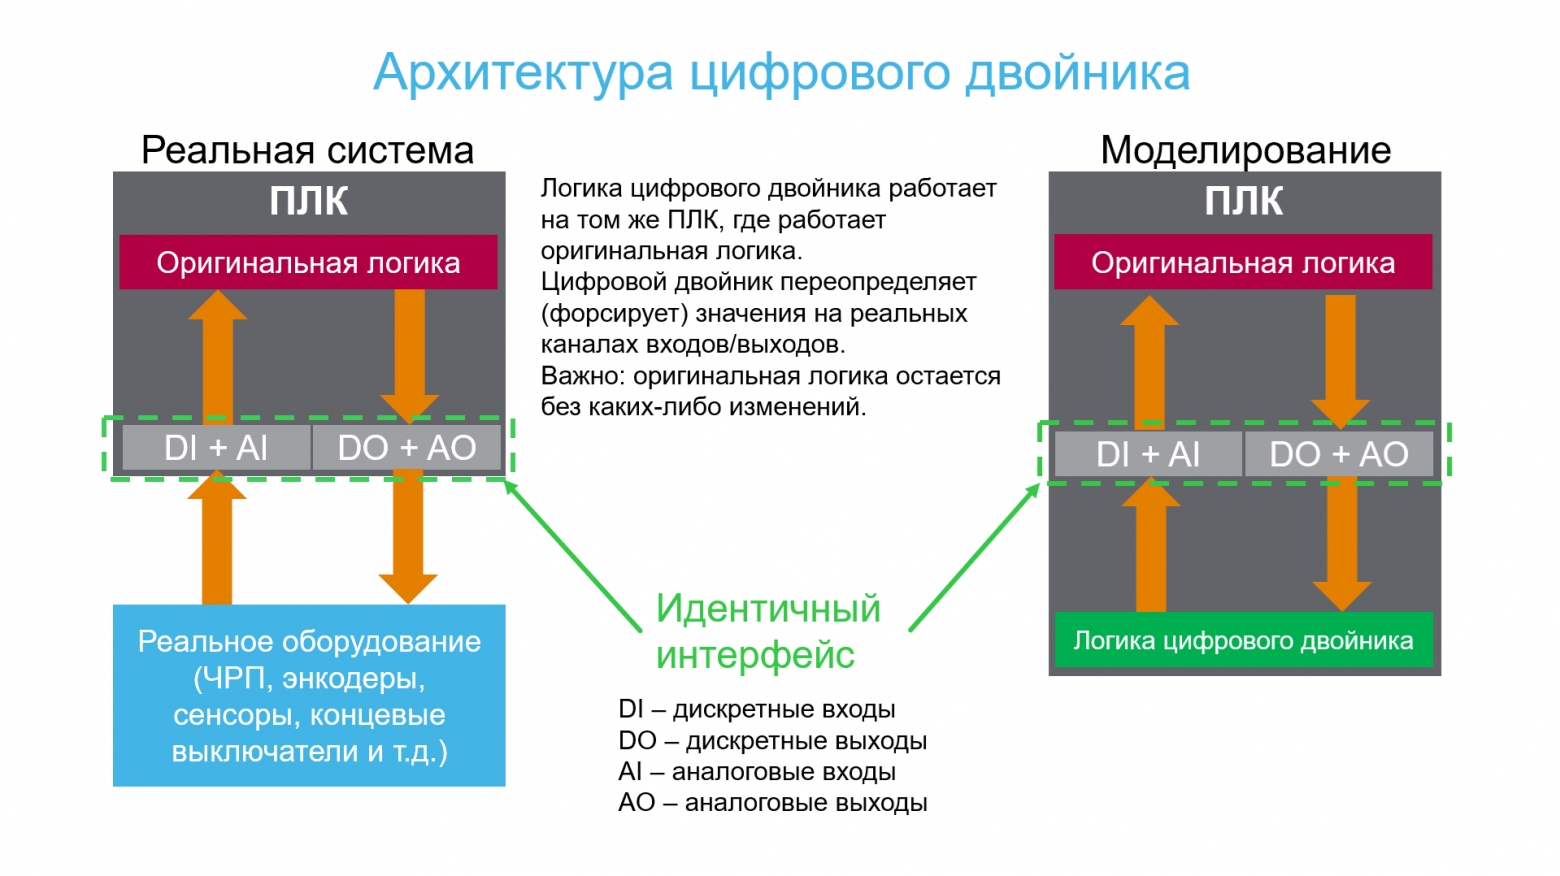
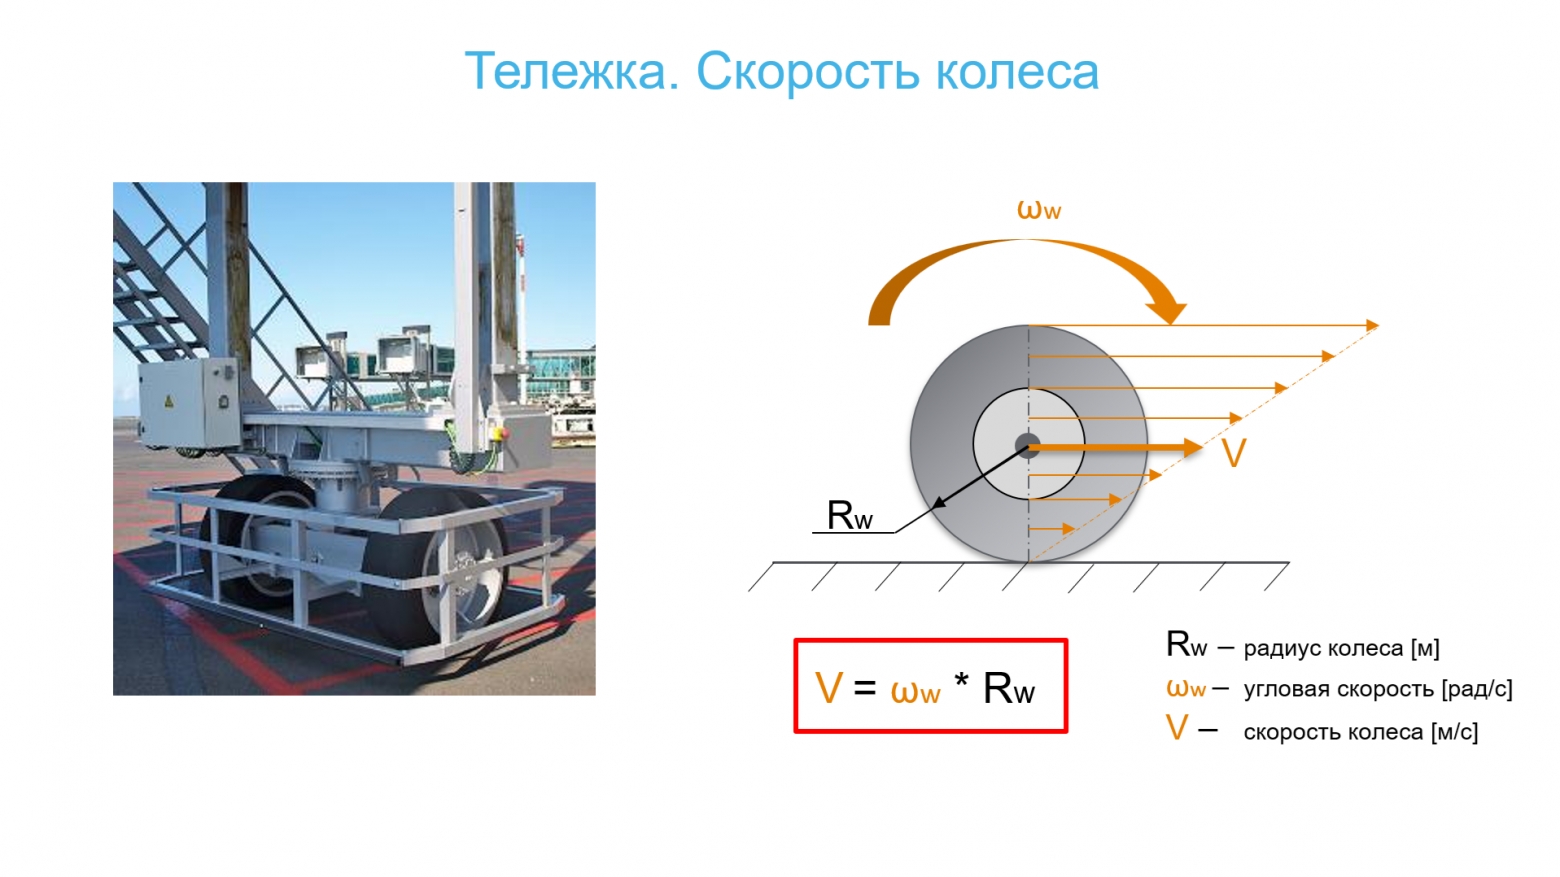
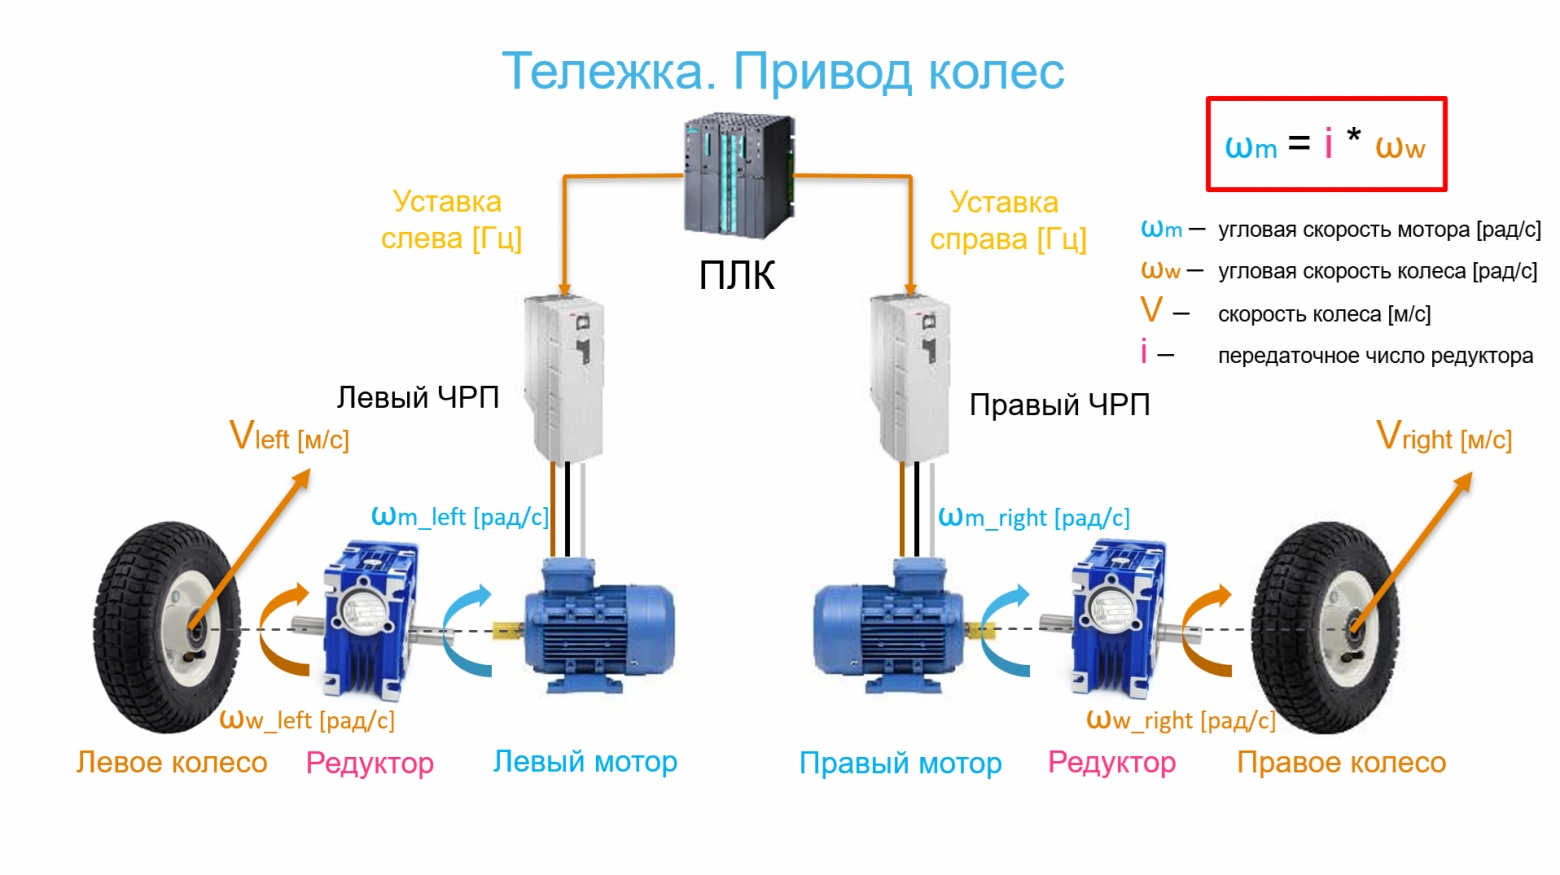
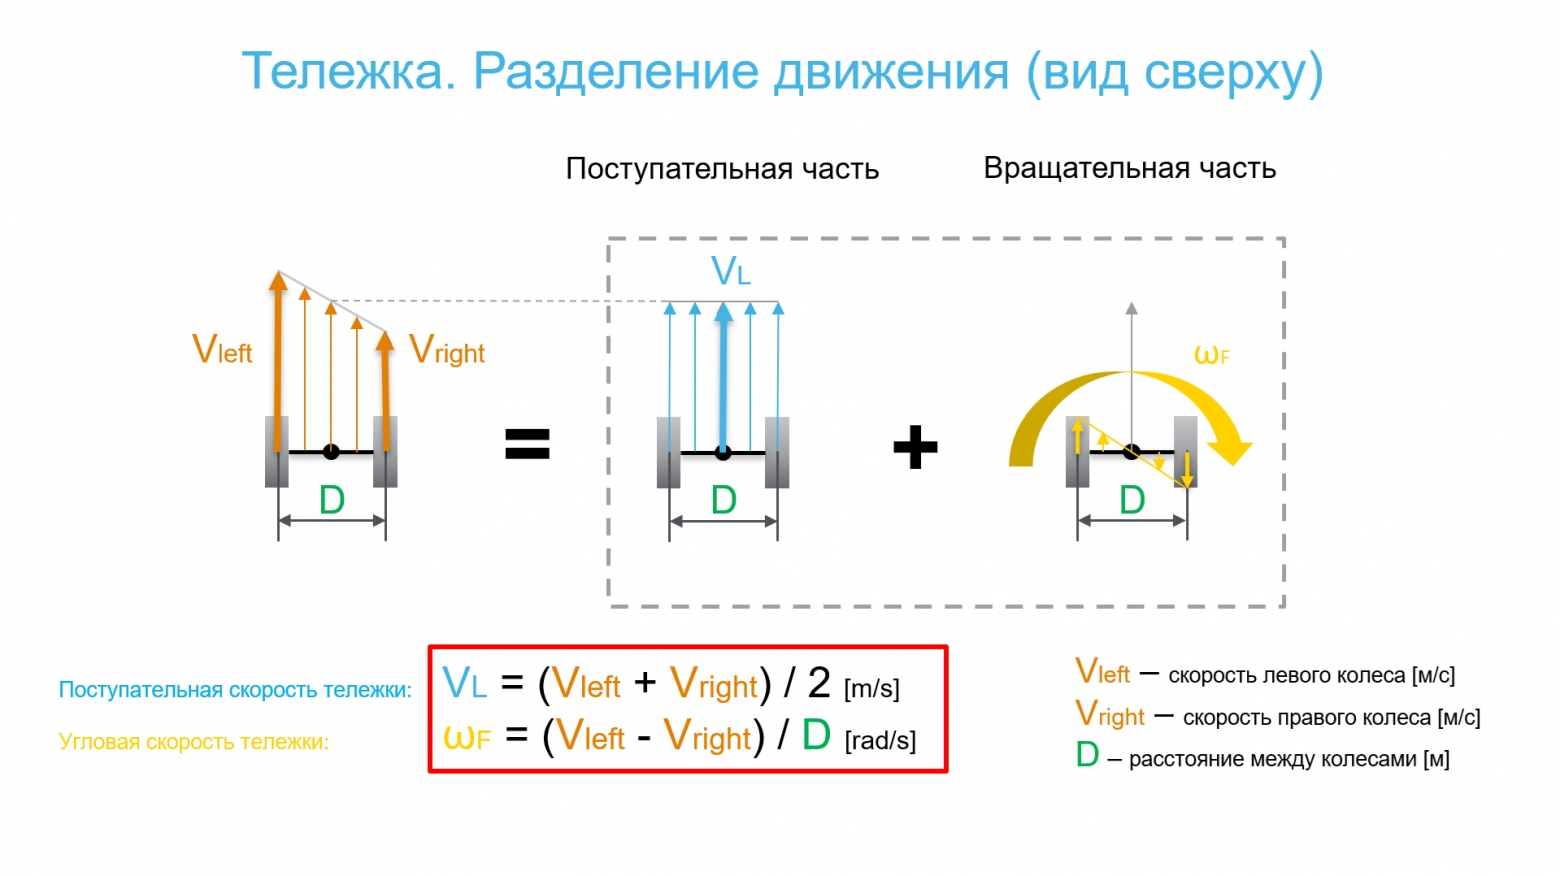
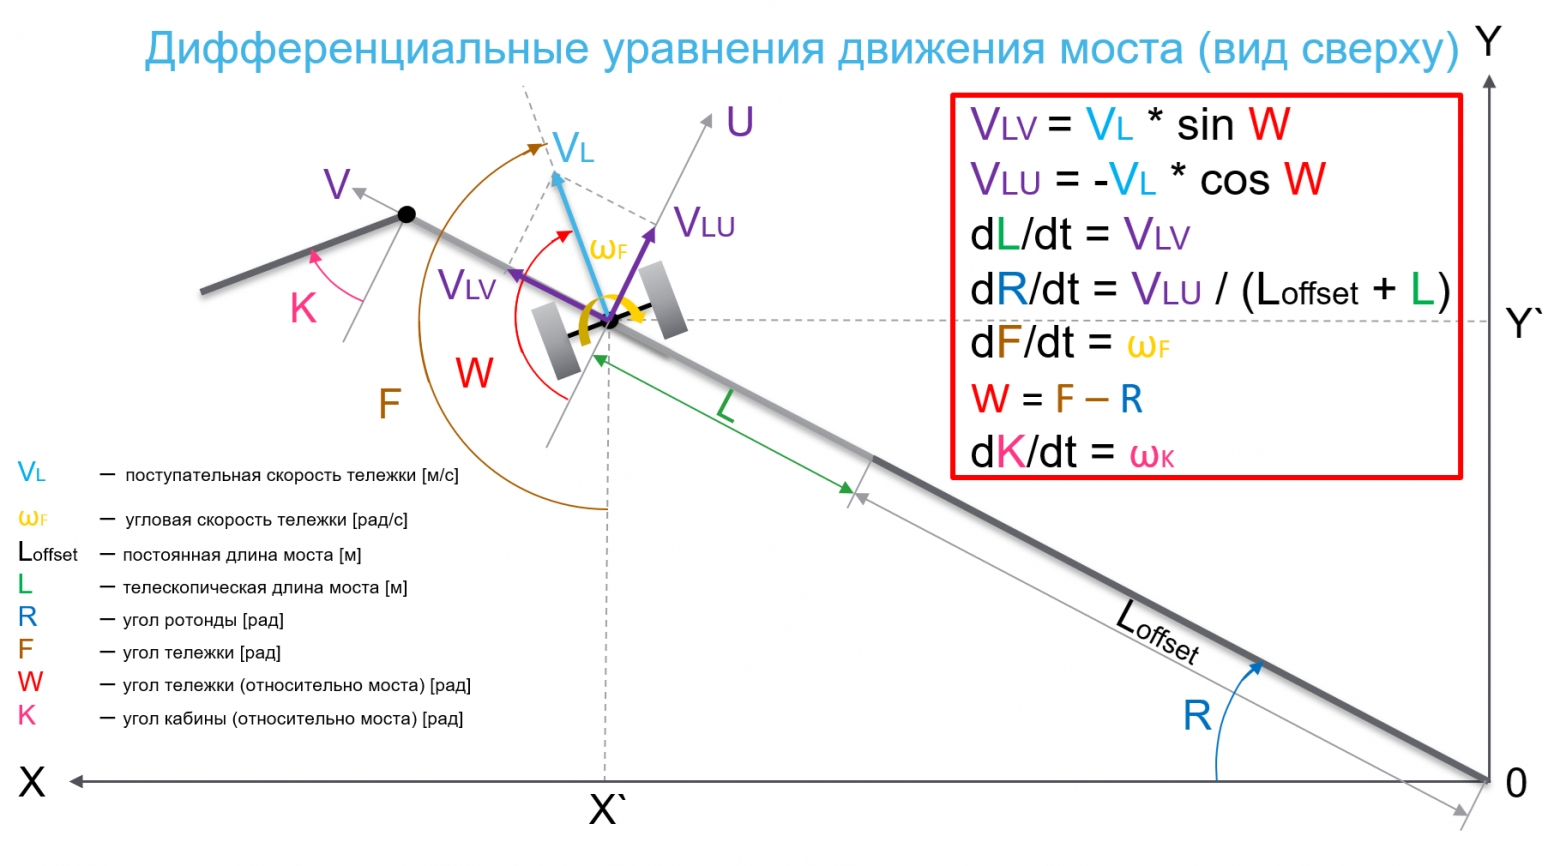
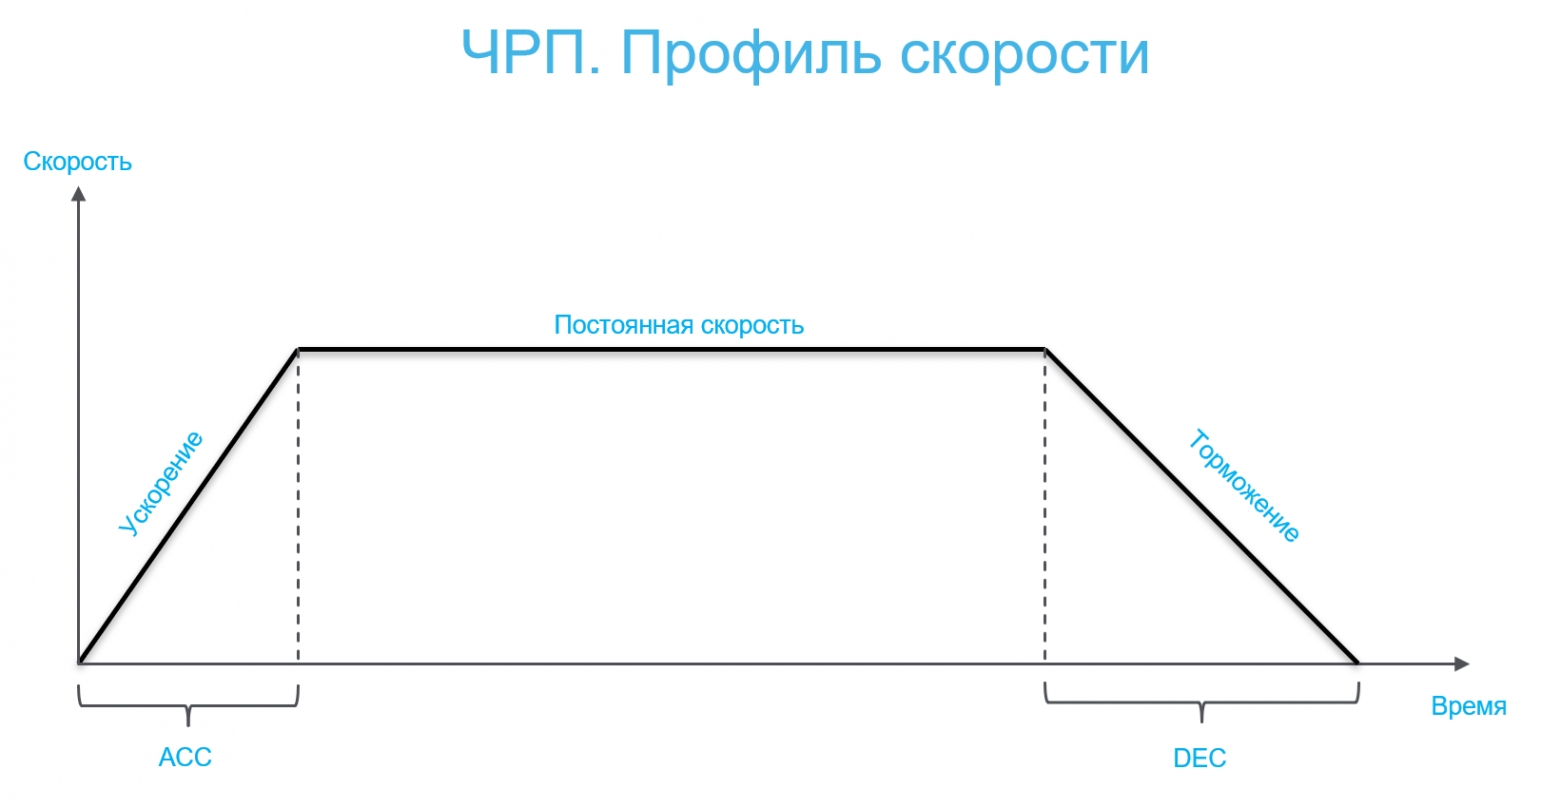
Определившись с архитектурой системы моделирования, пришла очередь задач по механике, приводной технике, датчикам и т.д.
Выводы
Создание цифрового двойника позволило:
- Безопасно тестировать и анализировать поведение системы без ограничений реального объекта
- Выявить причины некорректной работы автоматического режима
- Сэкономить время и ресурсы клиента
- Выработать универсальное решение, применимое в различных областях науки и техники
Источник: https://habr.com/ru/articles/958392
🔗 Цифровой двойник пассажирского посадочного моста: реальный кейс решения сервисной задач
