Статья объясняет, как математическое описание процессов первого и второго порядка помогает улучшить схему обратной связи регулятора. Показано, что знание постоянной времени, коэффициента затухания и собственной частоты позволяет предсказать переходную характеристику и настроить ПИД-регулятор.
- Порядок непрерывного процесса равен порядку производных в его основном уравнении.
- Процесс первого порядка (например, нагрев пива) не колеблется и описывается постоянной времени.
- Процесс второго порядка (груз на пружине) может колебаться в зависимости от коэффициента затухания.
- Переходные характеристики всех процессов первого и второго порядка相似, различаются только масштабом.
- Для настройки регулятора можно использовать аналитический или эмпирический анализ переходной характеристики.
- Отклонения: чистое запаздывание, провал, отрицательное затухание и нелинейность усложняют регулирование.
- процесс первого порядка
- процесс второго порядка
- постоянная времени
- коэффициент затухания
- собственная частота
- чистое запаздывание
- провал
Кому полезно: Инженерам АСУ ТП, настраивающим регуляторы и анализирующим динамику процессов.
Первоисточник: controlengrussia.com
Выжимка составлена редакцией сайта с помощью ИИ по тексту статьи.
Улучшение схемы обратной связи регулятора с помощью анализа математического описания процесса первого и второго порядка
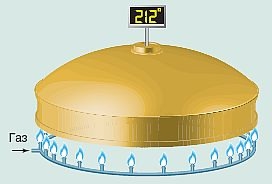
Говоря языком математики, порядок непрерывного процесса равен порядку производных, необходимых для составления его основного уравнения.
На языке непрофессионалов порядок описывает характер изменения переменной процесса после приложения к нему управляющего воздействия. Процессы более высокого порядка протекают сложнее и, соответственно, ими труднее управлять.
Рассмотрим, например, хорошо изолированный чан для варки пива (рис. 1). Регулируемая горелка определяет количество теплоты, поступающей к пиву, а термопара измеряет его температуру. Как видно из формулы ниже, скорость, с которой пиво нагревается до (Тprocess), пропорциональна разности температур горелки (Тcontrol) и пива (Тprocess). Чем больше эта разность, тем быстрее меняется температура пива.
Основное уравнение процесса — это соотношение первого порядка, поскольку оно содержит только одну производную. Сам процесс можно также описать как процесс первого порядка.
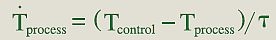
Из формулы следует, что температура пива (Тprocess) будет зависеть от температуры горелки (Тcontrol). process – это временная производная от Тprocess. Значение фиксированной постоянной времени зависит от термодинамических свойств процесса. Более низкое значение соответствует более быстрой передаче теплоты от горелки к пиву.
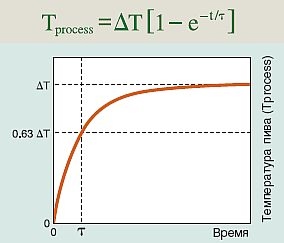
Как и большую часть основных уравнений, это уравнение можно решить относительно переменной процесса (Тprocess), исключив производную посредством замысловатых математических действий. К счастью, при подаче специального ступенчатого управляющего воздействия (Тcontrol) итоговый результат относительно прост (рис. 2).
Первоначально температура пива начинает повышаться быстро, но по мере того, как пиво все больше нагревается, его температура повышается все медленнее, до тех пор пока она не достигнет температуры горелки. Температура пива никогда не может превысить температуру горелки, соответственно, переменная процесса не может колебаться, за исключением случая колебания управляющих воздействий процесса.
Более сложный пример
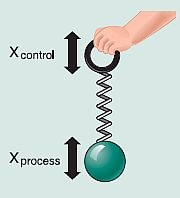
На рис. 3 показана механическая система, которая может колебаться без внешнего воздействия. Она представляет собой груз, подвешенный на пружине. Вертикальное положение груза определяется силой тяжести, тянущей груз вниз, пружиной, которая тянет груз вверх, и силой трения, которая препятствует движению груза в любом направлении.
Сила пружины пропорциональна положению груза (Xprocess), сила трения пропорциональна скорости груза (Xprocess), а сила тяжести – ускорению груза (Xprocess). Объединение всего этого со смещением рукоятки (Xcontrol) дает основное уравнение. Это соотношение второго порядка, так как оно содержит первую и вторую производные.
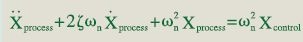
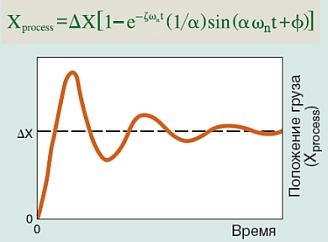
В отличие от процесса первого порядка в предыдущем примере процесс второго порядка может иногда колебаться, даже при отсутствии колебаний в управляющем воздействии. Так, в частности, при низком трении, жесткой пружине и тяжелом грузе процесс будет недодемпфированным, и легкий рывок заставит груз подпрыгивать (рис. 5).
Т.е. если коэффициент затухания в диапазоне от нуля до единицы, то процесс является недодемпфированным, и его переменная
(Xprocess) изменяется как затухающая синусоида в ответ на резкое изменение управляющей переменной (Xcontrol) от нуля до X в начале отсчета времени. Константы и определяются согласно следующему условию:
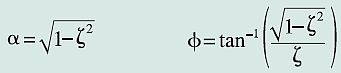
И наоборот, реакция передемпфированного процесса второго порядка может не иметь колебаний (рис. 6).
Т.е. если коэффициент затухания больше единицы, то процесс является передемпфированным, и переменная процесса (Xprocess) демонстрирует переходную характеристику, очень похожую на характеристику процесса первого порядка. Константы определяются согласно следующим соотношениям:
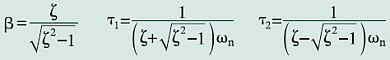
Другие процессы
Зависимости, показанные на рисунках 2, 5 и 6, характерны не только для процесса варки пива или для подвешенного на пружине груза. Они применимы для всех процессов первого и второго порядка – практически почти для всего, чем можно управлять с помощью традиционных ПИД (пропорционально-интегрально-дифференциальных) контуров. Только значения ?, ? и ?n изменяются от одного процесса к другому. Все переходные характеристики (реакции на единичный скачок) первого порядка похожи на зависимость, представленную на рисунке 2, а все переходные характеристики второго порядка выглядят, как зависимости на рисунках 5 или 6. Изменяется только масштаб.
В процессах первого порядка постоянная времени определяет продолжительность переходной характеристики.
Величина соответствует интервалу времени, за который переменная процесса достигнет 63% от конечной величины. Чем меньше значение , тем быстрее достигается точка 63%, и наоборот.
Подобным же образом коэффициент затухания и собственная частота полностью определяют длительность и амплитуду недодемпфированной переходной характеристики второго порядка. Как показано на рисунке 6, величина, одновременно служит постоянной времени для затухающего экспоненциального колебания . Произведение является частотой синусоидального колебания.
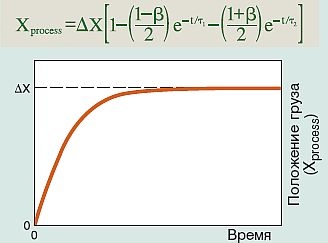
Управление с помощью обратной связи
Эти соотношения особенно удобны для разработки регуляторов с обратной связью. Они позволяют регулятору предсказать переходную характеристику любого процесса первого порядка, если известна постоянная времени, или любого процесса второго порядка, если известен коэффициент затухания и собственная частота. Исходя из этого регулятор может быть сконфигурирован для выполнения необходимой последовательности действий с целью направления переменной процесса к заданному значению по нужной траектории.
А вот перевод значений в такие параметры регулятора, как P, I и D, представляет значительную техническую сложность.
Cложным может оказаться и определение значений , которые наилучшим образом представляют поведение рассматриваемого процесса. Сначала при анализе принципов используются законы химии, физики, электричества и термодинамики, чтобы вывести их значения аналитически. Этот подход применяется в основном при решении теоретических проблем регулирования.
С другой стороны, для производственных целей более простым и практичным является эмпирический анализ. Оператор просто задает ступенчатое изменение управляющего воздействия и сравнивает результаты с набором имеющихся в его распоряжении диаграмм, идентичным приведенным на рисунках 6 и 7, каждая из которых построена для различных значений. Если же окажется, что процесс больше похож на процесс первого порядка, то можно обратиться к диаграммам переходных характеристик первого порядка, чтобы найти значение , которое соответствует экспериментальным результатам.
Отклонения
Может оказаться так, что экспериментальные результаты не совпадут с переходными характеристиками первого или второго порядка. Процесс может иметь порядок больше второго, особенно если он состоит из множества элементов. Например, если для регулирования потока газа в горелке чана для варки пива используется клапан с грузом, подвешенным на пружине, то объединенный процесс будет иметь основное уравнение третьего порядка, поскольку процесс порядка Y в сочетании с процессом порядка Z образует процесс порядка Y+Z. К счастью, процессы более высокого порядка часто можно свести к основным уравнениям первого или второго порядка.
Более общим отклонением от базового процесса первого или второго порядка является чистое запаздывание (deadtime). Чистое запаздывание – это интервал времени между приложением управляющего воздействия и началом изменения переменной процесса. Переменная процесса остается постоянной во время чистого запаздывания. В результате наблюдается эффект задержки переходной характеристики, но сама ее форма не изменяется. Чистое запаздывание чаще всего имеет место в процессах протекания жидкости, где измерения производятся ниже по течению относительно точки приложения управляющего воздействия.
На чистое запаздывание похоже явление, известное как провал или провисание, которое также может задержать начало переходной характеристики, но не путем удержания переменной процесса без изменения. Вместо этого переменная процесса в действительности начинает уменьшаться, в то время как управляющее воздействие увеличивается. Затем она меняет направление и начинает расти. Процессы как первого, так и второго порядка могут демонстрировать провал, что делает их чрезвычайно трудными для регулирования. К счастью, провал – явление достаточно редкое.
В равной степени трудно регулировать процессы, которые демонстрируют отрицательное затухание, то есть отрицательные значения ? или ?. При этом экспоненциальный член переходной характеристики со временем только возрастает. Регулятор с обратной связью можно настроить таким образом, чтобы эффективно компенсировать такое нестабильное поведение, однако даже малейшая ошибка в выборе конкретного управляющего воздействия может иметь пагубные последствия.
Наконец, существуют некоторые процессы первого и второго порядка, которые являются нелинейными. Если подобные изменения достаточно медленные, а значение, можно получить автоматически во время работы регулятора, то регулятор можно сконструировать так, чтобы он компенсировал эти изменения, непрерывно изменяя стратегию управления в процессе работы.
Источник: https://controlengrussia.com/proekty-i-vnedrenija/ponimanie-porjadka-processa/
