Статья описывает пошаговую методику выбора контроллерного оборудования для АСУ ТП на основе методологии Ю. Н. Федорова и стандартов ГОСТ 34. Приведены критерии выбора ПЛК, расчет надежности и требования к условиям эксплуатации.
- Выбор ПЛК начинается с анализа информационной емкости на базе I/O-листа с учетом типов сигналов и аппаратного резерва 15–20%.
- Производительность CPU оценивается по времени цикла (50–100 мс для РСУ, менее 10–20 мс для ПАЗ), объему памяти с запасом 30–40% и поддержке вычислений с плавающей запятой.
- Проверяются встроенные интерфейсы (Ethernet, RS-485/232), поддерживаемые протоколы (Modbus TCP, OPC UA, Profinet и др.) и возможность удаленного ввода-вывода.
- Архитектура контроллера выбирается по критичности процесса: одиночная (1oo1), дублированная (1oo2/Hot Standby) или отказобезопасная (Fail-Safe/SIL3).
- Расчет надежности включает интенсивность отказов, MTBF, MTTR, вероятность безотказной работы и коэффициент готовности (Kг ≥ 0.999 для нормального управления, Kг ≥ 0.99999 для ПАЗ).
- Учитываются условия эксплуатации: диапазон температур, стойкость к агрессивным средам (Conformal Coating, класс G3 по ISA-S71.04) и взрывозащита (Ex).
- ПЛК
- I/O-лист
- РСУ
- ПАЗ
- SCADA
- Modbus TCP
- OPC UA
- Profinet
- IEC 60870-5-104
- Modbus RTU
- Profibus DP
- HART
- MTBF
- MTTR
- Kг
- SIL3
- Conformal Coating
- ISA-S71.04
- Ex
- ГОСТ 34
- ГОСТ 24.701-86
Кому полезно: Инженеры-проектировщики и специалисты по АСУ ТП, занимающиеся выбором контроллерного оборудования.
- Статья ScadaPy: добавляем протокол IEC 60870-5-104
- Библиотека Управление преобразователями частоты UNIDRIVE SP с ПЛК Simatic S7-300/400 по сети PROFIBUS DP
- Библиотека Cumark: 01-PROFIbus DP
Выжимка составлена редакцией сайта с помощью ИИ по тексту статьи.
Программируемый логический контроллер (ПЛК) — это «мозг» любой автоматизированной системы. Ошибка при его выборе на этапе проектирования обходится крайне дорого: она может привести к нехватке вычислительной мощности, невозможности расширения системы, высокой чувствительности к электромагнитным помехам или, что опаснее всего, к сбоям в контурах противоаварийной защиты.
На основе методологии Ю. Н. Федорова («Справочник инженера по АСУТП») и требований стандартов ГОСТ 34, выбор контроллерного оборудования должен строиться не на личных предпочтениях инженера, а на строгом технико-экономическом расчете. Ниже приведена пошаговая методика выбора ПЛК.
1. Анализ информационной емкости (на базе I/O-листа)
Первым и главным критерием выбора является емкость системы автоматизации. Контроллер подбирается под конкретное количество каналов ввода-вывода, зафиксированных в I/O-листе проекта.
При подборе линеек ПЛК учитывают:
- Общее число сигналов каждого типа: Сколько в системе аналоговых входов (AI), аналоговых выходов (AO), дискретных входов (DI) и дискретных выходов (DO).
- Плотность каналов на модуль: Для компактных систем выбирают модули на 8–16 каналов, для крупных производств с высокой плотностью сигналов — на 32–64 канала (для экономии места на DIN-рейке).
- Обязательный аппаратный резерв: Согласно Федорову, в корзину ПЛК закладывается не менее 15–20% свободных каналов каждого типа и резервные слоты для будущих модулей расширения.
2. Расчет производительности и памяти процессора (CPU)
Процессорный модуль должен успевать обрабатывать алгоритмы в реальном времени. При оценке CPU учитывают три параметра:
- Время цикла программы (Scan Time): Для систем нормального технологического регулирования (РСУ) допустимое время цикла составляет 50–100 мс. Для систем противоаварийной защиты (ПАЗ) и быстродействующих блокировок требуются процессоры с циклом выполнения менее 10–20 мс.
- Объем памяти (RAM/Flash): Память должна вмещать не только исполняемый код, но и локальные архивы трендов, таблицы конфигурации и текстовые описания переменных (тегов). Рекомендуется выбирать CPU с запасом по памяти не менее 30–40%.
- Поддержка математических функций: Если в системе планируется много контуров ПИД-регулирования или сложные аналитические вычисления, процессор должен иметь выделенный блок для работы с числами с плавающей запятой (Floating Point).
3. Коммуникационные возможности и сетевая топология
Современный ПЛК не работает изолированно. Он обязан обмениваться данными со SCADA-системой, панелями оператора и интеллектуальными полевыми приборами. При выборе контроллера проверяют:
- Встроенные интерфейсы: Наличие портов Ethernet (Industrial Ethernet), RS-485/232.
- Поддерживаемые протоколы: Для верхнего уровня — Modbus TCP, OPC UA, Profinet, IEC 60870-5-104. Для нижнего полевого уровня — Modbus RTU, Profibus DP, HART.
- Возможность создания удаленного ввода-вывода: Поддерживает ли контроллер выносные корзины с модулями (по интерфейсу «оптическое кольцо» или Ethernet), если датчики удалены от основного шкафа на сотни метров.
4. Требования к надежности и архитектура резервирования
Ю. Н. Федоров уделяет колоссальное внимание надежности ПТК. В зависимости от критичности технологического процесса выбирается архитектура контроллера:
- Одиночная архитектура (1oo1): Один процессор, один блок питания. Применяется для вспомогательных, некритичных объектов.
- Дублированная архитектура (1oo2 / Hot Standby): Два идентичных процессора работают параллельно. При отказе основного CPU безударное переключение на резервный происходит менее чем за несколько миллисекунд. Дублируются также блоки питания и сетевые шины. Применяется на непрерывных производствах, где останов системы ведет к финансовым потерям.
- Отказобезопасная архитектура (Fail-Safe / SIL3): Специализированные контроллеры для систем ПАЗ. Они имеют встроенную аппаратную самодиагностику и при любом внутреннем сбое гарантированно переводят объект в безопасное состояние.
Методика расчета надежности контроллерного комплекса
Расчет надежности — это обязательный этап проектирования АСУ ТП, регламентированный стандартами ГОСТ 24.701-86 и рекомендациями Ю. Н. Федорова. Его цель — математически доказать, что выбранная архитектура контроллера (одиночная, дублированная или резервированная) обеспечит непрерывную работу технологического объекта и выполнение функций безопасности.
Ниже приведена практическая инженерная методика расчета ключевых показателей надежности контроллерного комплекса.
Базовые показатели и исходные данные
Для проведения расчета инженер должен запросить у производителей выбранного оборудования (ПЛК, блоков питания, модулей) значения интенсивности отказов λ или средней наработки на отказ (MTBF.
Основные величины, используемые в формулах:
- MTBF (Mean Time Between Failures) — среднее время работы компонента между отказами, выражается в часах.
- λ (Интенсивность отказов) — частота отказов прибора в единицу времени.
- MTTR (Mean Time To Repair) — среднее время восстановления (замены или ремонта) неисправного модуля дежурным персоналом (с учетом времени на поиск неисправности и доставку ЗИП со склада).
Расчет надежности для одиночной архитектуры (1oo1)
Если система построена по последовательной схеме (отказ любого элемента, будь то процессор или блок питания, приводит к отказу всего комплекса), общая интенсивность отказов контроллера (λкомплекс) находится как сумма интентивностей отказов всех его компонентов:
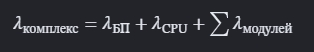
Вероятность безотказной работы P(t) за определенный промежуток времени t (например, за год — 8760 часов) рассчитывается по экспоненциальному закону:
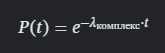
Расчет надежности для дублированной архитектуры (1oo2 / Hot Standby)
Ю. Н. Федоров подчеркивает, что для ответственных производств применяется параллельное резервирование процессорных модулей и блоков питания.
В дублированной системе с восстановлением (когда сгоревший процессор меняется на ходу, пока работает второй) интенсивность отказов резервированной пары резко снижается и рассчитывается по формуле:
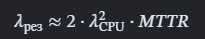
Учет надежности программного обеспечения и «общего режима»
Опытный проектировщик знает, что расчет «в лоб» по формулам выше дает идеализированный результат. Федоров рекомендует вводить в расчет коэффициент отказов по общей причине β-фактор.
Отказ по общей причине — это событие, при котором оба дублированных процессора отказывают одновременно (например, из-за скрытой ошибки в системном ПО контроллера, сильного скачка напряжения, затопления шкафа или электромагнитного импульса). Обычно β-фактор принимается в диапазоне от 1% до 5% .
Финальная интенсивность отказов дублированной системы с учетом внешних факторов рассчитывается как:
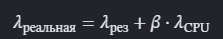
Именно составляющая в реальной жизни определяет итоговую надежность комплекса, показывая, что резервирование не спасает от системных ошибок проектирования или плохой ЭМС.
Итоговый показатель: Коэффициент готовности (Kг)
Главным результирующим показателем надежности АСУ ТП, который вносится в Технические требования проекта, является Коэффициент готовности (Kг). Он показывает вероятность того, что система окажется работоспособной в любой произвольный момент времени:
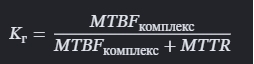
Для систем нормального управления хорошим показателем считается Kг ≥ 0.999 (около 8.7 часов простоя в год). Для систем противоаварийной защиты (ПАЗ) закладывают оборудование, обеспечивающее Kг ≥ 0.99999 («пять девяток», менее 5 минут простоя в год).
5. Условия эксплуатации и климатическое исполнение
Промышленные контроллеры часто работают в агрессивных средах. При выборе конкретной линейки необходимо сопоставить параметры окружающей среды в месте установки шкафа с характеристиками ПЛК:
- Диапазон рабочих температур: Стандартные контроллеры работают от 0 до +55 °C. Для неотапливаемых помещений или уличных шкафов выбираются линейки с расширенным диапазоном (от –40 до +70 °C).
- Стойкость к агрессивным средам: Для химических и нефтегазовых производств платы ПЛК должны иметь специальное защитное лаковое покрытие (Conformal Coating, класс G3 по стандарту ISA-S71.04) для защиты от коррозии.
- Взрывозащита: Если модули устанавливаются непосредственно во взрывоопасной зоне, они должны иметь соответствующий сертификат (Ex) и встроенные барьеры искрозащиты.
Резюме: Технико-экономическое обоснование (ТЭО)
Итоговый выбор контроллера закрепляется в проектном документе «Технико-экономическое обоснование». Инженер сравнивает 2–3 подходящих по техническим параметрам ПЛК от разных производителей, оценивая не только стоимость закупки оборудования, но и стоимость владения: цену сред разработки (ПО для программирования), доступность техподдержки, ремонтопригодность и сроки поставки запасных частей (ЗИП).
🔗 Методика выбора контроллерного оборудования для АСУ ТП: системный подход