Статья рассказывает об антропоморфном роботе F.E.D.O.R., созданном по заказу МЧС России и побывавшем на МКС, и о применённых в нём усилителях Elmo Motion Control. Из неё можно узнать состав приводов робота и технические характеристики серии Gold Twitter.
- 22 августа 2019 г. ракета-носитель «Союз-2.1а» вывела на орбиту корабль «Союз МС-14» с роботом F.E.D.O.R. на борту.
- F.E.D.O.R. — антропоморфный робот-спасатель, разработанный по заказу МЧС России; его создание шло с 2014 г. в два этапа общей длительностью два с половиной года.
- Робот провёл 10 дней на борту МКС, где отрабатывал помощь астронавтам в условиях низкой гравитации.
- В F.E.D.O.R. применены электроприводы на бесколлекторных двигателях НПО «Андроидная Техника» и усилителях Gold Twitter производства ELMO Motion Control; всего 23 привода.
- Усилители Gold Twitter выбраны из-за малых габаритов и веса, важных для космических полётов, а также разнообразия корпусов и вариантов подключения.
- 4 сентября 2019 г. робота вернули на Землю в кресле корабля «Союз», переведя в ждущий режим; однозначных выводов об успешности эксперимента пока нет.
- F.E.D.O.R.
- Skybot F-850
- Elmo Motion Control
- Gold Twitter
- EtherCAT
- CANOpen
- Elmo Application Studio (EASII)
- НПО «Андроидная Техника»
Кому полезно: Инженерам АСУ ТП, интересующимся приводами и робототехникой для космоса.
- Библиотека Cumark: CANopen Card User Manual
- Библиотека Cumark: CANopen card node setting
- Статья Программист — наладчик АСУТП (Kinco, RS485, Canopen)
Первоисточник: controlengrussia.com
Выжимка составлена редакцией сайта с помощью ИИ по тексту статьи.
«Разорванная в клочья страна» создает робота для покорения космоса», — написал 8 октября 2016 г. в сети Twitter Дмитрий Рогозин. Так и произошло. 22 августа 2019 г. с космодрома Байконур была запущена ракета-носитель «Союз-2.1а» с космическим кораблем «Союз МС-14», на борту которой находился человекоподобный робот F.E.D.O.R. При его разработке были использованы технологии управления движением Elmo Motion Control.
F.E.D.O.R. расшифровывается как Final Experimental Demonstration Object Research (букв.: заключительное экспериментальное исследование демонстрационного объекта) и имеет позывной Skybot F-850. Он представляет собой антропоморфного робота-спасателя, созданного по заказу МЧС России. Разработка робота началась еще в 2014 г. и производилась в два этапа общей продолжительностью два с половиной года. В процессе испытаний робот провел 10 дней на борту Международной космической станции, изучая, как помогать астронавтам, и совершенствуя свои навыки в условиях низкой гравитации.
F.E.D.O.R. (рис. 1) обладает достаточно широким функционалом. Он оснащен речевой системой, способной распознавать слова и выдавать ответы, может открывать двери, управлять автомобилем и квадроциклом в автономном режиме, работать с дрелью. F.E.D.O.R. умеет даже стрелять из пистолетов по-македонски, с двух рук, что, однако, послужило прецедентом, и один из немецких партнеров отказался поставлять комплектующие «стреляющему роботу».
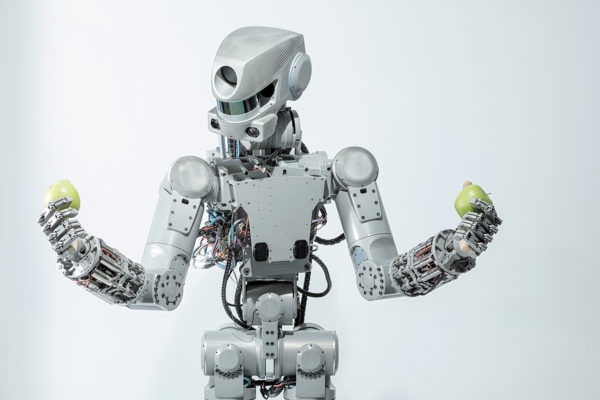
Предшественниками F.E.D.O.R. были роботы моделей SAR-400 и SAR-401, предназначенные для использования в космосе. Прототипы были снабжены гидравлическими приводами, но разработчик отказался от них из-за высокой стоимости и низкой надежности. В последней модели были использованы электроприводы, которые состояли из бесколлекторных электродвигателей производства НПО «Андроидная Техника» и усилителей Gold Twitter производства ELMO Motion Control. Всего в роботе насчитывается 23 привода для управления его суставами. Вес робота составляет 106 кг, рост — 182 см, номинальная мощность — 5 кВт, максимальная мощность — 15 кВт.
Совместить такое количество приводов в одном роботе было непросто. Преимуществом усилителей Gold Twitter стали большое количество различных корпусов и возможность поставляться вообще без них. Также многочисленные варианты подключения позволили реализовать один тип усилителя внутри 23 различных осей, в нескольких конфигурациях. Кроме того, усилители Gold Twitter были выбраны из-за очевидных ограничений веса в космических полетах. Несмотря на малые габариты, данная серия обладает достаточной мощностью и точностью для того, чтобы F.E.D.O.R. мог заниматься важными задачами, такими как подключение кабелей, использование отвертки и огнетушителя в условиях низкой гравитации.
Серия Gold Twitter состоит из четырех моделей (рис. 2). Все модели работают по запатентованной технологии быстрого и мягкого переключения, обеспечивая КПД > 99%, при этом электромагнитные помехи приборов незначительны. Рассмотрим их технические характеристики.
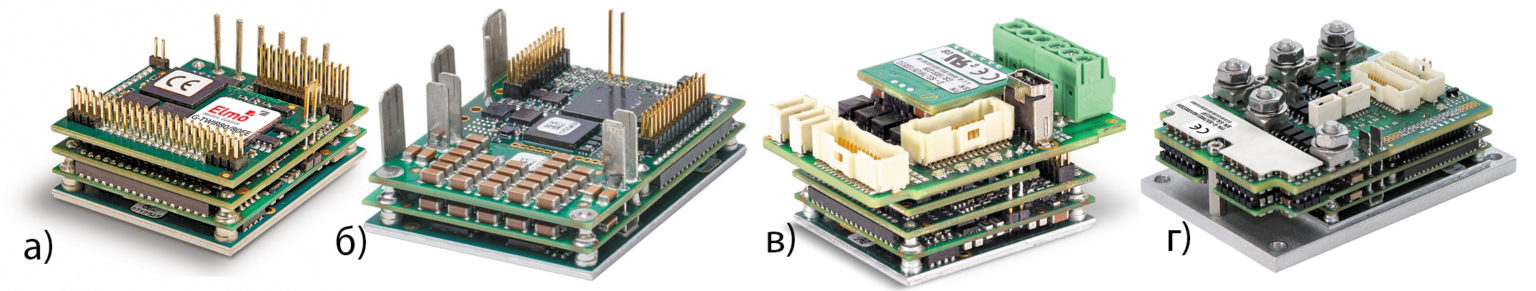
а) GOLD TWITTER;
б) DOUBLE GOLD TWITTER;
в) GOLD SOLO TWITTER;
г) DOUBLE GOLD SOLO TWITTE
Модели GOLD TWITTER имеют следующие характеристики:
- удельная мощность: более 5500 Вт;
- параметры тока: до 80 А / 80 В, 50 А / 100 В;
- вес устройства: 18,6–43,2 г;
- габаритные размеры: от 35×30×11,5 мм;
- интерфейс: EtherCAT или CANOpen;
- широкий диапазон рабочих напряжений:«60 В постоянного тока» — 6–55 В постоянного тока;«100 В постоянного тока» — 10–95 В постоянного тока;«200 В постоянного тока» — 20–195 В постоянного тока.
DOUBLE GOLD TWITTER обладает такими параметрами, как:
- удельная мощность: более 10 000 кВт;
- сверхвысокий ток: до 160 А / 80 В, 140 А / 100 В;
- вес: 33 г;
- габаритные размеры (без радиатора): 47×36,2×18,8 мм;
- интерфейс: EtherCAT или CANOpen;
- широкий диапазон рабочих напряжений:«80 В постоянного тока» — 11–75 В постоянного тока;«100 В постоянного тока» — 11–95 В постоянного тока;«200 В постоянного тока» — 20–195 В постоянного тока.
GOLD SOLO TWITTER — это усовершенствованный высокоинтеллектуальный сервопривод с высокой удельной мощностью, который быстро вводится в эксплуатацию. Он обеспечивает мощность до 5 кВт, имея компактный корпус объемом 30,59 см3.
Отличительной особенностью GOLD SOLO TWITTER является наличие полнофункционального встроенного контроллера движения. Благодаря этому усилитель может работать как автономное устройство или как часть многоосной системы в распределенной конфигурации в сети реального времени. Привод легко настраивается с помощью программных средств Elmo Application Studio (EASII) и полностью программируется с помощью языков управления движением Elmo.
Питание GOLD SOLO TWITTER обеспечивается источником постоянного тока, изолированным от сети. Усилитель может работать с одним или двумя источниками питания.
Основные характеристики GOLD SOLO TWITTER:
- ток: до 80 А / 80 В, 50 А / 100 В;
- вес: 32,5–60,5 г;
- интерфейс: EtherCAT или CANOpen;
- доступна связь через USB (только версия EtherCAT) и стандартный RS-232;
- широкий рабочий диапазон напряжения: 14–200 В постоянного тока.
Так же, как и GOLD SOLO TWITTER, DOUBLE GOLD SOLO TWITTER имеет встроенный контроллер движения и может работать как автономное устройство или как часть многоосной системы в распределенной конфигурации в сети реального времени.
Технические характеристики данного усилителя:
- удельная мощность: более 10 000 Вт;
- ток: до 160 А / 80 В, 140 А / 100 В;
- вес: 120 г;
- габаритные размеры (без радиатора): 47×69,529,7 мм:
- интерфейс: EtherCAT или CANOpen;
- диапазон напряжений:«80 В постоянного тока» — 11–75 В постоянного тока;«100 В постоянного тока» — 11–95 В постоянного тока;«200 В постоянного тока» — 20–195 В постоянного тока.
Рабочее напряжение в характеристиках указано в диапазонах. Это удобно: если необходимо подавать напряжение до 30 В постоянного тока, то достаточно подать на шину всего лишь 32 В, исходя из того, что максимальное напряжение на выходе может составлять до 96% от входного напряжения. Благодаря этому усилители максимально гибкие в применении. С учетом того, что они обрабатывают входные сигналы практически от любых датчиков обратной связи, Gold Twitter становятся универсальным инструментом для систем движения.
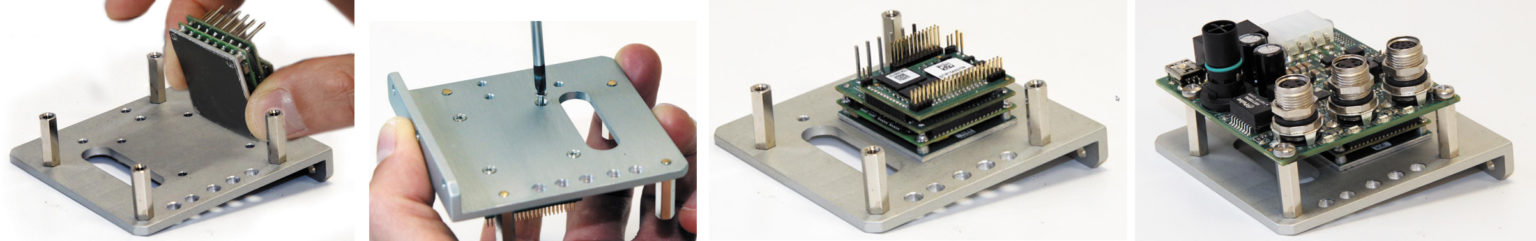
Все модели имеют степень защиты IP00 и монтируются на плату. Это позволяет интегрировать усилитель в какое-либо изделие так, чтобы он не занимал лишнего пространства и они выглядели как одно целое (рис. 3).
4 сентября 2019 г. робота F.E.D.O.R. отправили обратно на Землю, усадив в кресло корабля «Союз», подключив электропитание и переведя его в ждущий режим. После отстыковки корабля F.E.D.O.R. фиксировал все этапы полета к Земле на видеокамеру и датчики инерционной системы.
Однозначных выводов об успешности эксперимента пока нет, поскольку разработчикам необходимо проанализировать огромный объем собранной информации. Однако они уверены, что космический эксперимент прошел успешно, и теперь точно знают, в каком направлении необходимо двигаться для разработки робототехнических комплексов, способных трудиться в космическом пространстве и на поверхности других планет.
Источник: https://controlengrussia.com/primeneniya-i-proekty/elmo-motion-control/
