В статье описан пример разработки в TIA Portal программы для ПЛК и HMI, управляющей дискретной задвижкой. Приведены алгоритм работы с местным и дистанционным управлением, обработка нештатных ситуаций и порядок создания тегов и блока данных для обмена.
- В TIA Portal создаётся программа для ПЛК и HMI, управляющая дискретной задвижкой.
- Входы ПЛК связаны с выходами задвижки, а выходы ПЛК — с её входами.
- Задвижка может управляться с местного пульта (Local) или дистанционно от ПЛК (Remote).
- В дистанционном режиме панельный оператор выбирает ручное управление с HMI или автоматическое по программе ПЛК.
- При превышении уставки «Время полного хода задвижки» выдаётся предупредительное сообщение.
- При одновременном срабатывании обоих концевых выключателей выдаётся аварийное сообщение.
- Создаётся тип данных PLC data type Damper_HMI и глобальный блок данных с тегом «Интерфейс» для обмена между HMI и функциональным блоком.
- TIA Portal
- PLC
- HMI
- S7-1500
- PLC data type
- Damper_HMI
- Local
- Remote
Кому полезно: Инженерам АСУ ТП, разрабатывающим управление задвижками в TIA Portal
- Обучение FStudio: удалённый доступ к панели и контроллеру (Remote HMI and Remote PLC)
- Статья Системы искробезопасного удаленного ввода/вывода IS Remote IO.
- Библиотека Automating with SIMATIC S7-1500
Первоисточник: maxplant.ru
Выжимка составлена редакцией сайта с помощью ИИ по тексту статьи.
Задание
В TIA Portal Разработать программу PLC и HMI управления дискретной задвижкой.
Решение
Для примера рассмотрим задвижку с физическим интерфейсом:
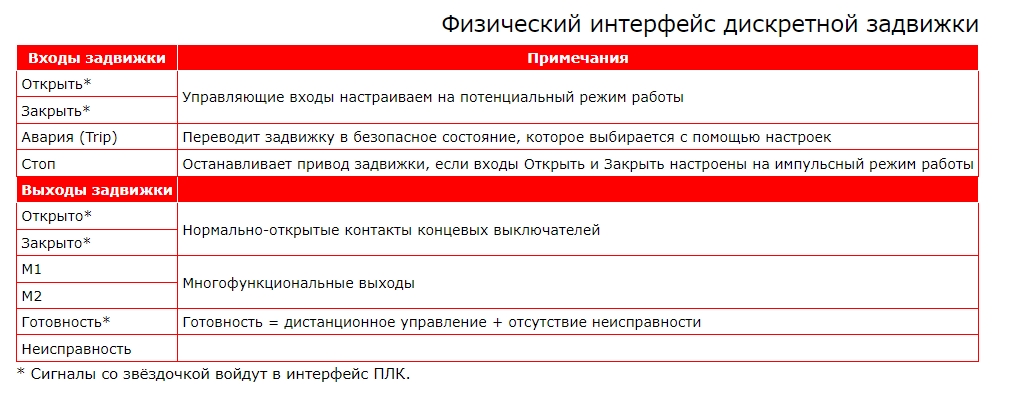
Входы ПЛК физически связаны с выходами задвижки для получения информации о состоянии задвижки), а выходы ПЛК физически связаны с входами задвижки для управления состоянием задвижки.
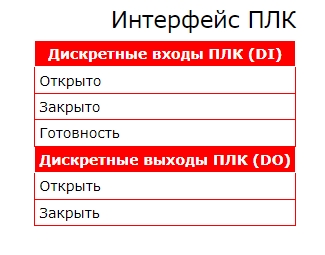
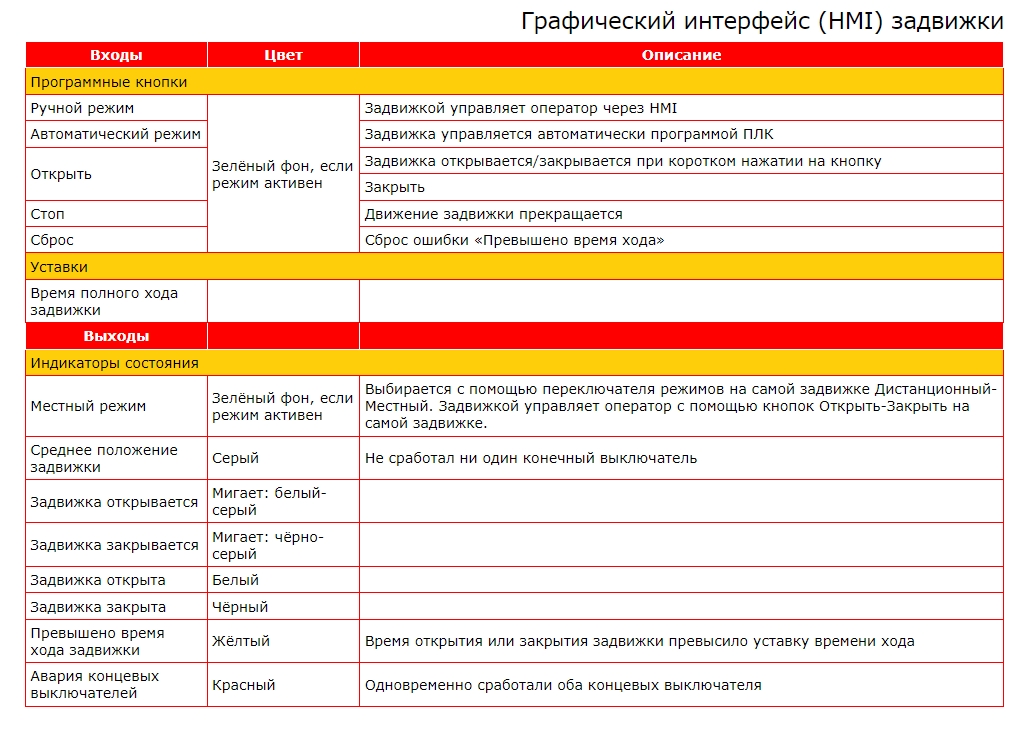
Входы графического интерфейса получают информацию о состоянии с выходов программного блока управления задвижкой, а выходы HMI управляют задвижкой через входы программного блока.
Алгоритм управления задвижкой
Задвижка управляется с местного пульта (Local) или дистанционно от ПЛК (Remote). Если полевой оператор переводит переключатель режима работы на местном пульте управления в положение «Дистанционный режим», то панельный оператор может выбрать с помощью HMI один из двух дистанционных режимов управления задвижкой: ручной или автоматический.
В дистанционном ручном режиме задвижка управляется панельным оператором с помощью программных кнопок на фейсплате HMI, в дистанционном автоматическом режиме задвижка управляется по программе ПЛК.
Если в автоматическом режиме задвижка открывается или закрывается дольше времени, заданного уставкой «Время полного хода задвижки», то выдаётся предупредительное сообщение «Превышено время хода задвижки».
Если одновременно сработали оба концевых выключателя, то выдаётся аварийное сообщение «Авария концевых выключателей».
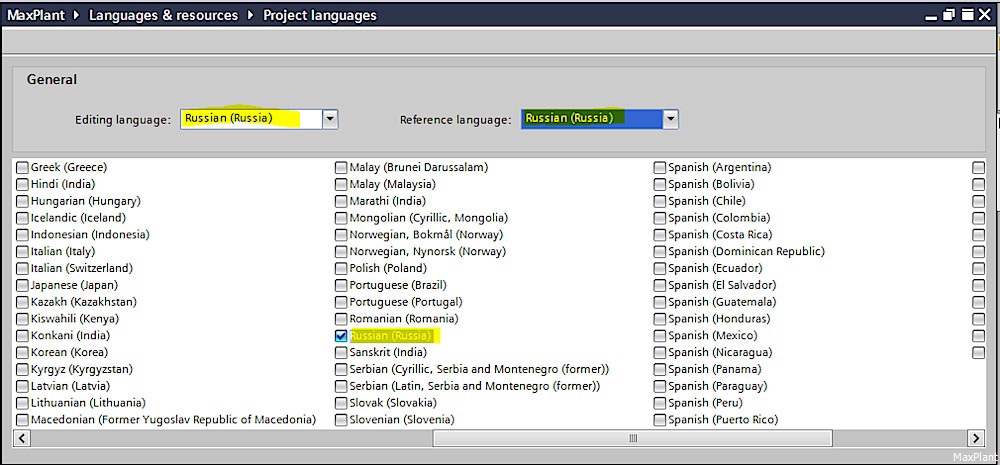
- Выбираем язык проекта:
Tools > Project languages
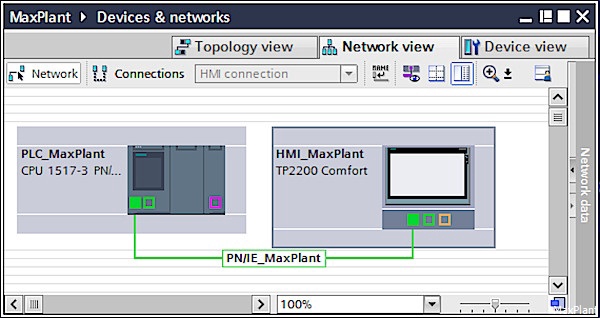
В редакторе Device Configuration конфигурируем контроллер S7-1500 и панель оператора:
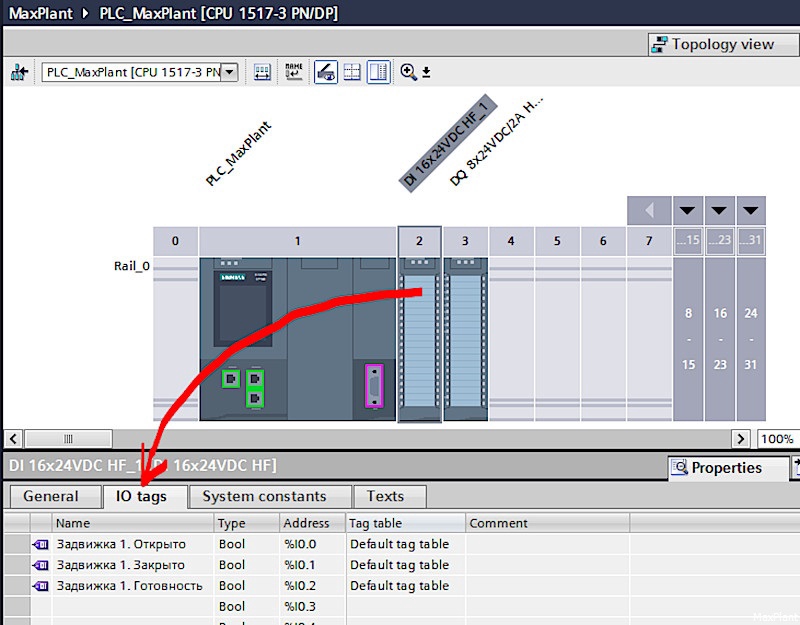
Присваиваем символьные имена тегам дискретных входов ПЛК:
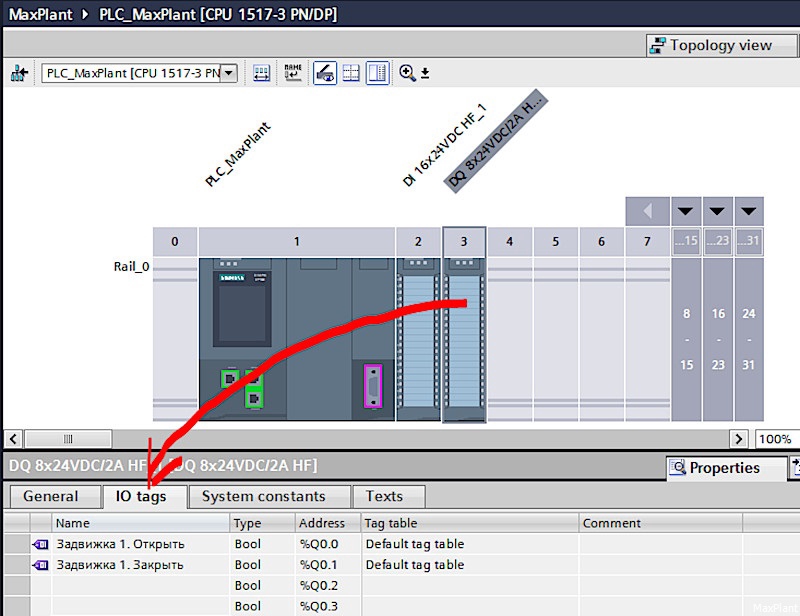
Присваиваем символьные имена тегам дискретных выходов ПЛК:
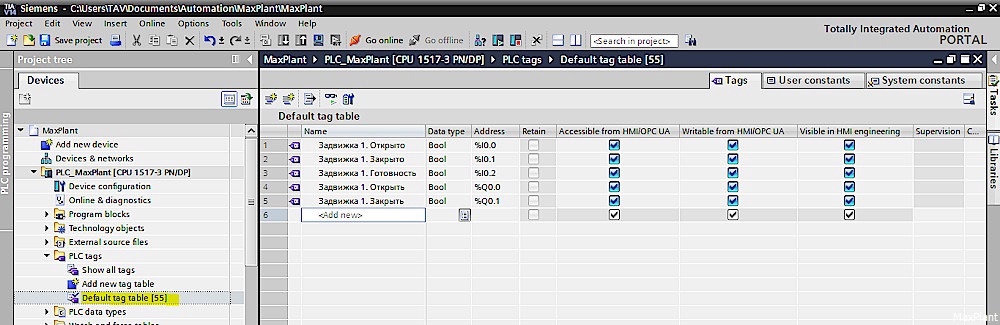
В результате получаем таблицу ПЛК-тегов
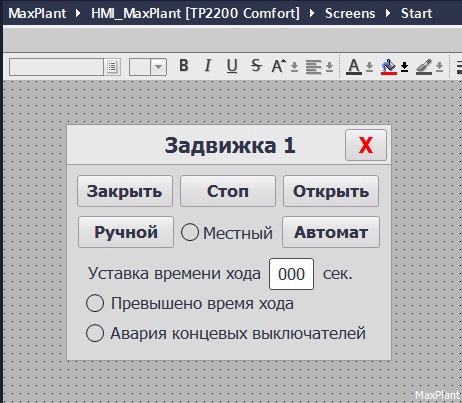
В редакторе экранов панели оператора создаём новый экран с именем Start и конфигурируем графический HMI интерфейс управления задвижкой (пока без привязки к тегам):
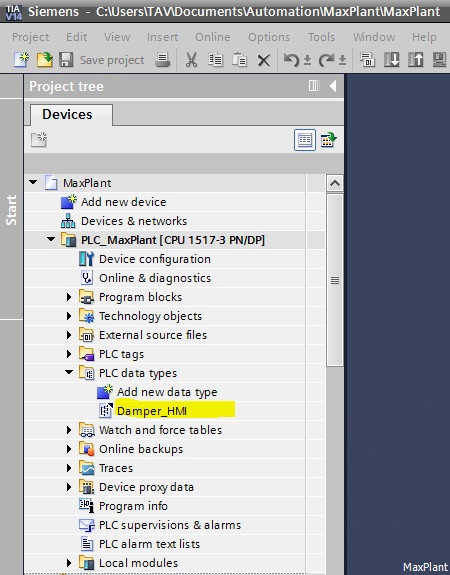
Создаём тип данных PLC data type с именем Damper_HMI, который пригодится для создания фейсплаты HMI задвижки:
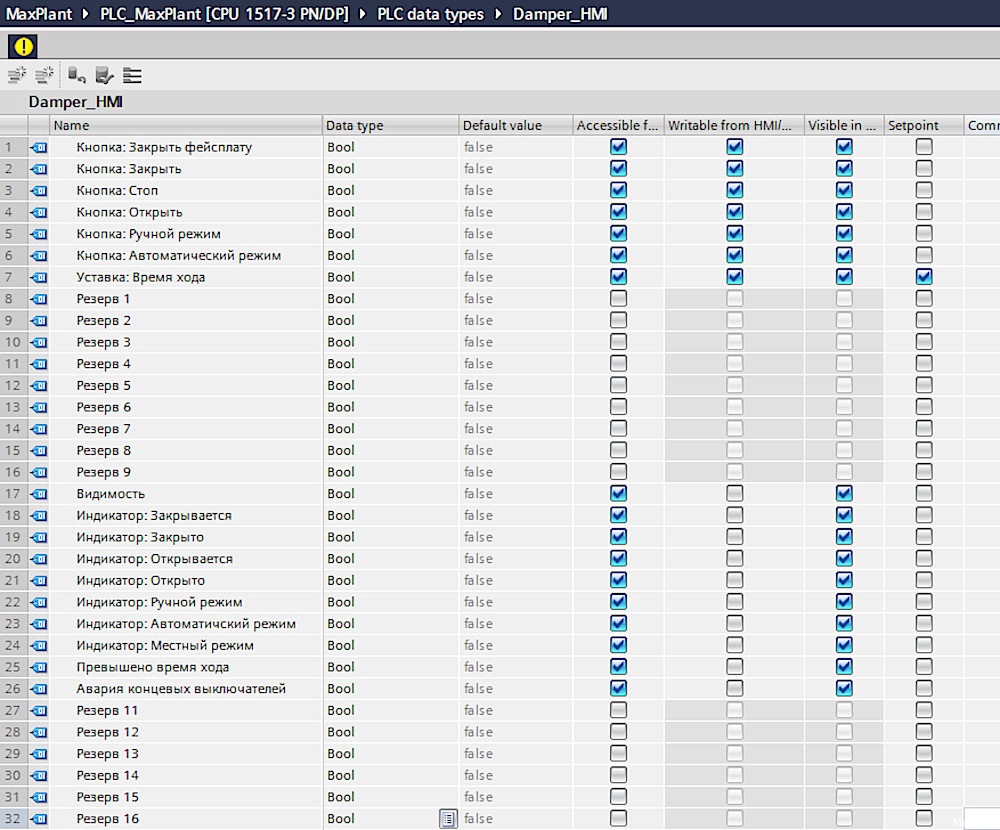
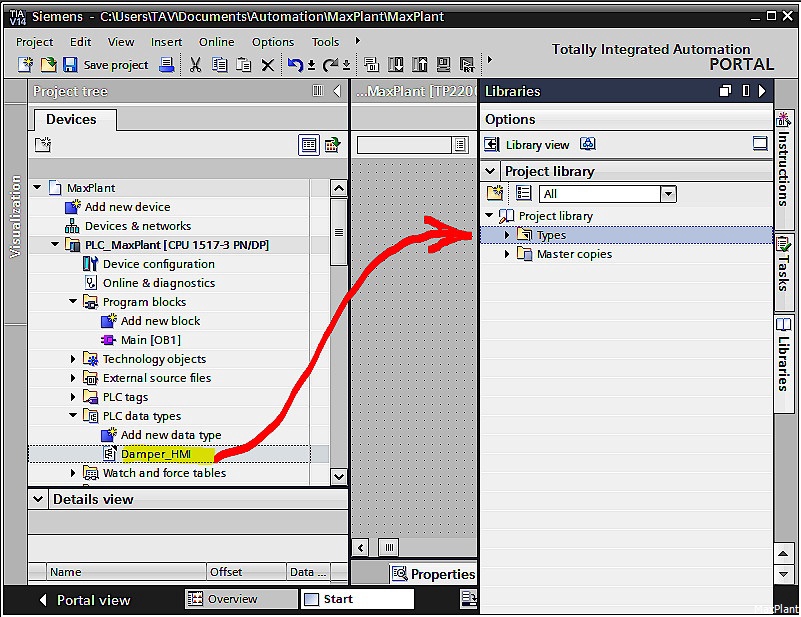
Перетаскиваем мышкой созданный тип данных ПЛК в библиотеку проекта:
Генерируем глобальный блок данных, через который HMI будет обмениваться данными с программным функциональным блоком:
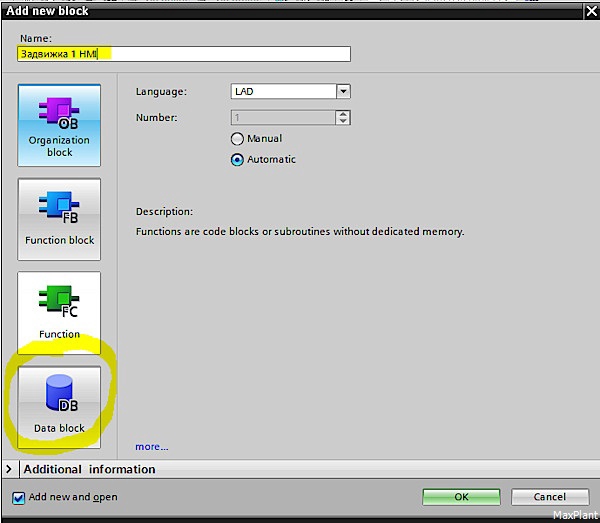
Добавляем в блок данных один тег с именем «Интерфейс» и структурным типом Damper_HMI:
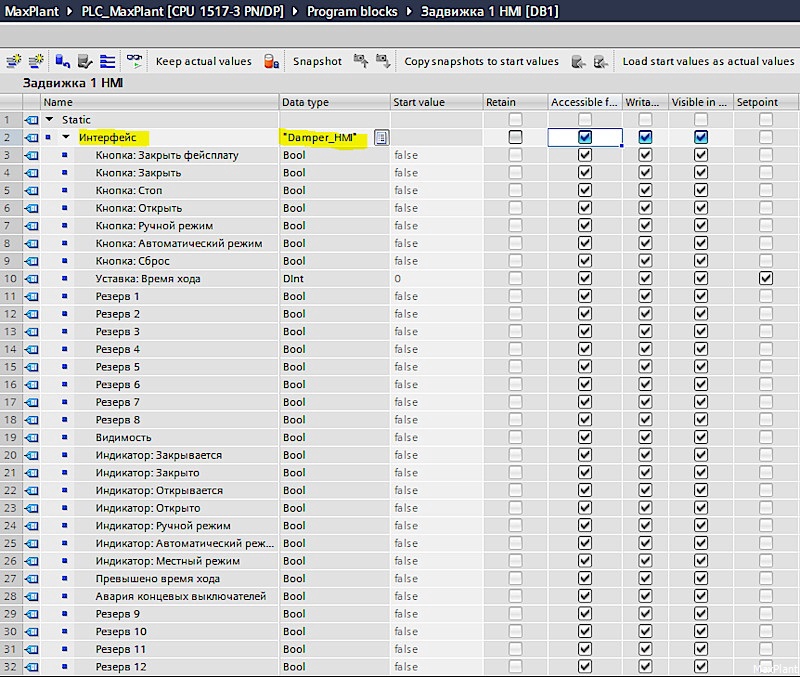
- Данные ввода HMI задвижки передаются в первое слово
- Данные вывода HMI задвижки передаются из второго слова
Продолжение в следующих уроках:
- создание фейсплаты HMI задвижки
- программирование управления задвижкой.
Источник: https://www.maxplant.ru/article/siemens_tutorial_4.php
